
鉱業の点群:処理、フォーマット、ワークフロー
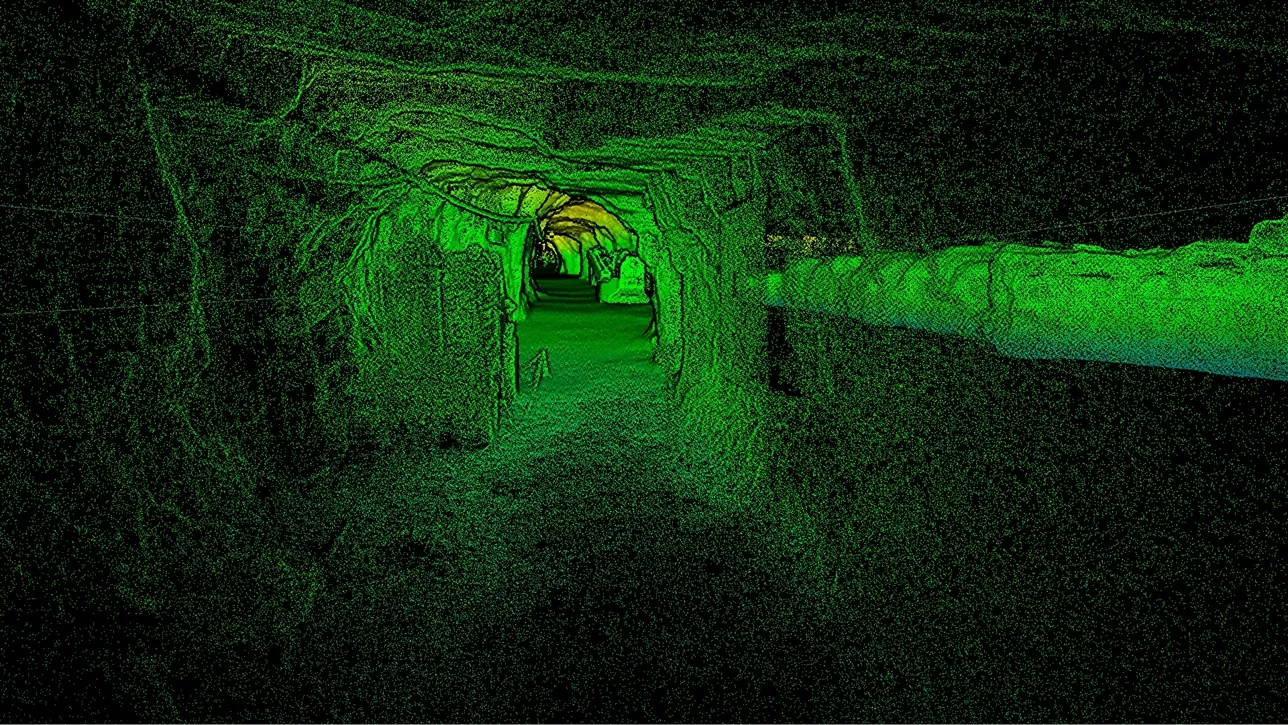
スキャナーは点を生成します。毎秒数百万点、それぞれがセンサーの位置からの距離と強度です。測量になる前に、互いに位置合わせされ、鉱山座標系に載せられ、邪魔だったものを除去され、採掘計画パッケージが読めるフォーマットで書き出されなければなりません。
点が歩いた坑道、飛行したストープ、ベンチ上の三脚のどれから来ても、ワークフローは同じです。位置合わせ、地理参照、クリーニング、面が必要な箇所のメッシュ化、そしてLAS、LAZ、E57でVulcan、Deswik、Micromine、Surpac、Leapfrogへ書き出し。
鉱業向けの点群ワークフローとは
スキャンを位置合わせし、基準点とGNSSで鉱山座標系に地理参照し、ノイズと設備を除去し、必要な箇所をメッシュ化し、LAS、LAZ、E57で計画へ書き出します。
 位置合わせ三脚標定、徒歩の軌跡、飛行をひとつの点群に整合。
 地理参照基準点とGNSSが点群をスキャナーの座標系ではなく鉱山座標系に載せます。
 クリーニングとメッシュ化車両、人、粉塵を除去。体積と断面のために面をメッシュ化。
 LAS、LAZ、E57採掘パッケージが読めるオープンフォーマット。チェーンに独自形式はありません。
手順と、どこで問題が起きるか
最初に位置合わせがあります。すべてのスキャンは他と整合するまで、それぞれ独自の座標系の中にあります。三脚標定は重なり合う形状またはターゲットで照合され、SLAM軌跡はすでに内部整合性を持つため全体として整合され、ドローン飛行も同様です。位置合わせ誤差は記録されます。下流のすべてを制約するからです。不良な接合部をまたいで計算した体積は、その接合部の分だけ誤ります。次に地理参照です。位置合わせされた点群を、坑内では測量基準点、地表ではGNSSを使って鉱山座標系に変換し、基準点での残差がうまくいったかどうかの確認になります。
クリーニングは、鉱業の点群が建築の点群と異なる箇所です。車両、人、粉塵、水しぶき、移動中の設備はすべてスキャンに含まれます。ローダーが入ったストックパイルには、除去するまでローダーの体積が含まれます。廃石場の天端の植生、坑道内の通気ダクト、測量班自身の車両。それぞれを分類して除去し、残った面が地盤になります。次に、点ではなく面が必要な場合(体積、断面、設計との比較)は点群をメッシュ化し、ソリッドが必要な場合はメッシュを閉じます。
書き出しは、そのすべてが役に立つかどうかを決めるステップです。Artec Twinsは採掘パッケージが期待するフォーマットであるLASとLAZを強度と分類付きで、パッケージが好む場合はE57を、そしてCADや設計ソフトウェア向けに標準的なメッシュを書き出します。Maptek Vulcan、Deswik、Micromine、GEOVIA Surpac、Leapfrogがそのまま読み込めるため、点群は誰も使わないビューアではなく、鉱山がすでに計画に使っているパッケージに届きます。
位置合わせ、地理参照、クリーニング、メッシュ化、書き出し
Artec Twinsで、この順番で。各ステップを確認してから次へ。
- 1. 位置合わせ標定、軌跡、飛行を共有する形状に基づいて整合。位置合わせ誤差をプロジェクトとともに記録。
- 2. 地理参照測量基準点とGNSSで鉱山座標系に変換。基準点での残差を確認。
- 3. クリーニング車両、人、粉塵、植生、設備を分類して除去。地盤と岩盤が残ります。
 4. 必要な箇所はメッシュ化体積、断面、設計比較のための面。ストープと空洞のための閉じたソリッド。
- 5. 書き出し強度と分類付きのLASまたはLAZ、E57、メッシュを、Vulcan、Deswik、Micromine、Surpac、Leapfrogへ。
この作業に適したスキャナー
ワークフローはどのスキャナーでも同じです。違うのは、それぞれが点群に何をもたらすかです。

Artec Jet
- 最適な用途
- 徒歩、車両、飛行による取得。SLAM軌跡を全体として位置合わせ
- 種別
- マルチモーダルSLAM LiDAR
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 測定範囲
- 0.5〜300 m
- 位置ドリフト
- ±0.03%
- 運用形態
- ハンドヘルド、バックパック、ポール、ドローン、車両、ケージ、ロボット
Jetの取得データは軌跡全体でドリフト±0.03%の内部整合性を持った状態で届き、全体として基準点に位置合わせされます。トリプルリターンのLiDARはクリーニングの工程に役立ちます。粉塵と金網は、その奥の岩盤とは別の反射として返ります。

Artec Ray II
- 最適な用途
- 三脚標定。残りの部分を位置合わせする測量グレードの面
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
10 mで1.9 mmのRay IIの標定は、重なり合う形状またはターゲットで位置合わせされ、混合プロジェクトの基準面になります。10 mでの距離ノイズ0.4 mmが、壁面やストックパイルのきれいなメッシュを可能にします。
歩いた坑道、飛行したストープ、三脚の壁面を位置合わせし、地理参照し、LASとしてお使いの採掘計画パッケージへ1回のセッションで書き出すところをご覧ください。測量データチーム向けのデモをご予約ください。
デモを予約する測量データ管理者からよくあるご質問
LAS、LAZ、E57。どれを使うべきですか
LASは鉱業の標準です。LAZは同じデータを圧縮したもので、通常5分の1のサイズになり、あらゆる採掘パッケージが読めます。E57は画像付きの構造化スキャンを保持し、一部のCADや検査ツールで好まれます。Twinsは3つすべてを書き出します。
ファイルはどのくらいの大きさですか
1標定あたり、あるいは歩行1分あたり数百万点なので、測量ごとに数ギガバイトです。LAZ圧縮と、業務に必要な密度への間引き(壁面ではフル解像度、運搬道路では粗く)で作業ファイルを扱いやすく保ちます。4Cは50 GBの設備取得データを300 MBのモデルに縮小しました。
位置合わせが良好だとどう分かりますか
位置合わせ誤差と基準点での残差はプロジェクトとともに記録され、データとともに書き出されます。体積や変化マップの品質はこれらの数値で決まるため、データに添えて運ばれます。
Artecのソフトウェアが必要ですか、それとも自社のパッケージでできますか
Artec Twinsが位置合わせ、地理参照、クリーニング、書き出しを行い、採掘パッケージは完成したLAS、LAZ、E57を受け取ります。Vulcan、Deswik、Micromine、Surpac、Leapfrogはその後、すでに座標系に載りクリーニング済みのデータ上で、本来の仕事(体積、突き合わせ、設計)を行います。

現在の点群ワークフローについてお聞かせください
使用中のパッケージ、使用しているフォーマット、データが滞る箇所をお知らせください。鉱業専門スタッフが、取得から貴社のパッケージまでワークフローをどう進めるかをご提案します。