
Punktmoln i gruvan: bearbetning, format och arbetsflöden
En skanner producerar punkter — miljontals per sekund, var och en ett avstånd och en intensitet från där sensorn var. Innan de är en inmätning måste de registreras mot varandra, läggas i koordinatnätet, rensas från det som var i vägen och skrivas i ett format planeringspaketet läser.
Arbetsflödet är detsamma oavsett om punkterna kom från en gången ort, ett fluget rum eller ett stativ på en pall: registrera, georeferera, rensa, mesha där en yta önskas, och exportera som LAS, LAZ eller E57 in i Vulcan, Deswik, Micromine, Surpac eller Leapfrog.
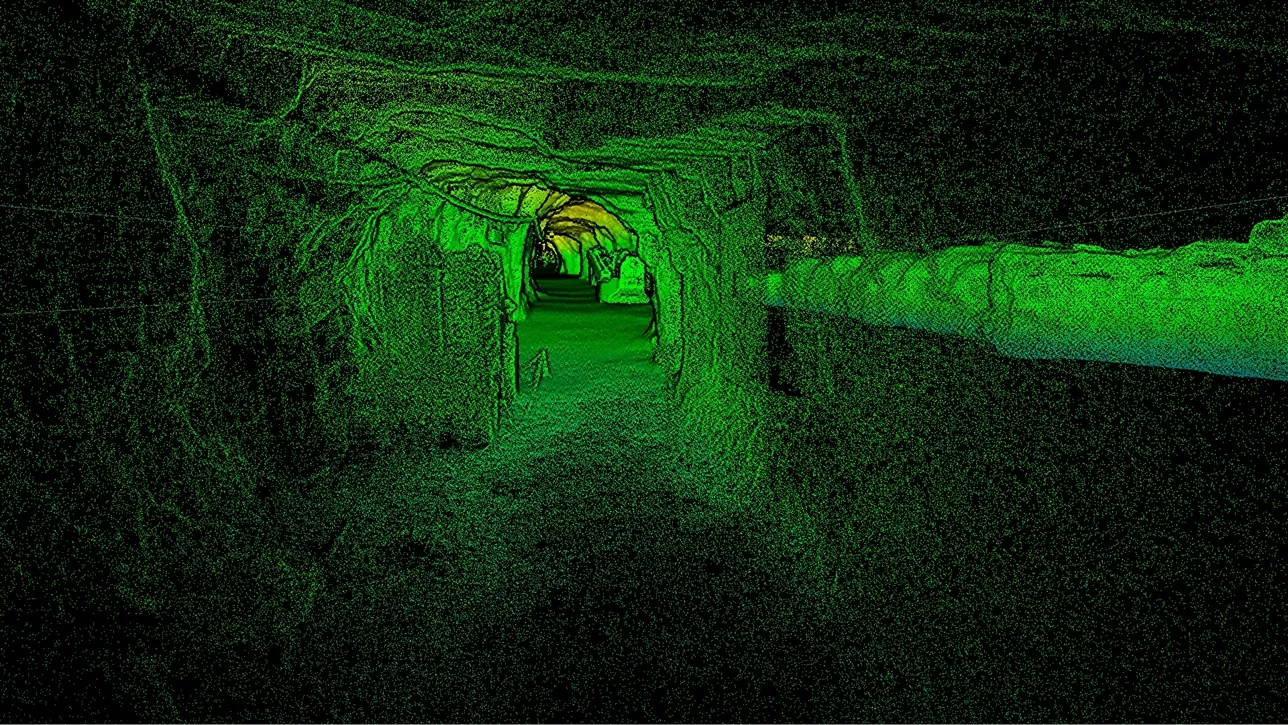
Hur ser punktmolnsflödet ut för gruvdrift?
Registrera skanningarna, georeferera till koordinatnätet med stomnät och GNSS, rensa brus och utrustning, mesha vid behov och exportera LAS, LAZ eller E57.
 RegistreringStativstationer, gångbanor och flygningar inpassade till ett enda moln.
 GeorefereringStomnät och GNSS lägger molnet i koordinatnätet, inte i skannerns eget.
 Rensning och meshningFordon, människor och damm borttagna; ytor meshade för volymer och sektioner.
 LAS, LAZ, E57Öppna format som gruvpaketen läser; inget proprietärt i kedjan.
Sekvensen, och var det går fel
Registreringen kommer först: varje skanning ligger i sin egen koordinatram tills den passas in mot de andra. Stativstationer matchas på överlappande geometri eller målmarkeringar; en SLAM-bana är redan internt konsistent och passas in som en helhet; en drönarflygning likaså. Registreringsfelet noteras, eftersom det begränsar allt nedströms — en volym beräknad över en dålig skarv är fel med skarven. Georefereringen följer: det registrerade molnet transformeras till koordinatnätet med stomnät under jord och GNSS ovan jord, och residualerna vid stompunkterna är kontrollen på att det fungerade.
Rensningen är där ett gruvpunktmoln skiljer sig från ett arkitektoniskt. Fordon, människor, damm, vattenstänk och rörliga maskiner fanns alla i skanningen; ett upplag med en lastare i har lastarens volym i högen tills den tas bort. Vegetation på en tipptopp, ventilationstub i en ort, mätlagets eget fordon — vart och ett klassificeras och tas bort så att ytan som återstår är marken. Sedan, där en yta snarare än punkter önskas — en volym, en sektion, en jämförelse med projekteringen — meshas molnet, och meshen sluts där en solid behövs.
Exporten är steget som avgör om något av det är användbart. Artec Twins skriver LAS och LAZ, formaten gruvpaketen förväntar sig, med intensitet och klassificering; E57 där ett paket föredrar det; och standardmesh för CAD- och projekteringsprogram. Maptek Vulcan, Deswik, Micromine, GEOVIA Surpac och Leapfrog läser dem direkt, så punktmolnet kommer fram i det paket gruvan redan planerar i i stället för i en visare ingen annan använder.
Registrera, georeferera, rensa, mesha, exportera
I Artec Twins, i den här ordningen; varje steg kontrolleras före nästa.
- 1. RegistreraStationer, banor och flygningar inpassade på gemensam geometri; registreringsfelet sparat med projektet.
- 2. GeorefereraTransformerat till koordinatnätet med stomnät och GNSS; residualerna vid stompunkterna kontrollerade.
- 3. RensaFordon, människor, damm, vegetation och utrustning klassificerade och borttagna; marken och berget blir kvar.
 4. Mesh där det behövsYtor för volymer, sektioner och jämförelse med projekteringen; slutna solider för rum och hålrum.
- 5. ExporteraLAS eller LAZ med intensitet och klassificering, E57, och mesh — in i Vulcan, Deswik, Micromine, Surpac eller Leapfrog.
Vilken skanner för detta arbete
Arbetsflödet är detsamma för varje skanner; det som skiljer är vad var och en bidrar med till molnet.

Artec Jet
- Bäst för
- Insamlingar till fots, från fordon och i luften — SLAM-banor registrerade som en helhet
- Typ
- Multimodal SLAM-LiDAR
- Noggrannhet, upp till
- ±10 mm under jord, ±15 mm generellt
- Förändringsdetektering
- ±5 mm
- Räckvidd
- 0,5–300 m
- Positionsdrift
- ±0,03 %
- Användningssätt
- Handhållen, ryggsäck, stång, drönare, fordon, bur, robot
En Jet-insamling kommer redan internt konsistent, med ±0,03 % drift över banan, och registreras mot stomnätet som en helhet. Dess trippelretur-LiDAR hjälper rensningssteget: damm och nät returnerar separat från berget bakom dem.

Artec Ray II
- Bäst för
- Stativstationer — ytorna av mätkvalitet som resten registreras mot
- Typ
- Stationär laser med lång räckvidd, monterad på stativ
- Noggrannhet, upp till
- 1,9 mm på 10 m, 2,9 mm på 20 m, 5,3 mm på 40 m
- Mätbrus
- 0,4 mm på 10 m
- Räckvidd
- 0,5–130 m
- Skanningstid
- 1 min 42 s vid 3 mm, 10 m, utan textur
- Synfält
- 360° × 300°
Ray II-stationer vid 1,9 mm på 10 m registreras på överlappande geometri eller målmarkeringar och blir referensytorna i ett blandat projekt. Deras 0,4 mm mätbrus på 10 m är det som gör en ren mesh av en vägg eller ett upplag möjlig.
Se en gången ort, ett fluget rum och en stativvägg registrerade, georefererade och exporterade som LAS till ert planeringspaket i en enda session — boka en demo för ert mätdatateam.
Boka en demoFrågor från ansvariga för mätdata
LAS, LAZ eller E57 — vilket ska vi använda?
LAS är gruvstandarden; LAZ är samma data komprimerade, vanligen en femtedel av storleken, och varje gruvpaket läser det. E57 bär strukturerade skanningar med bilder och föredras av vissa CAD- och inspektionsverktyg. Twins skriver alla tre.
Hur stora är filerna?
Miljontals punkter per station eller per minuts gång, alltså gigabyte per inmätning. LAZ-komprimering och decimering till den täthet ett jobb behöver — full upplösning på en vägg, grövre på en transportväg — håller arbetsfilerna hanterbara; 4C reducerade en maskininsamling på 50 GB till en modell på 300 MB.
Hur vet vi att registreringen är bra?
Registreringsfelet och residualerna vid stompunkterna sparas med projektet och exporteras med data. En volym eller en ändringskarta är bara så bra som de talen, så de följer med.
Behöver vi Artecs programvara, eller kan vi göra detta i vårt paket?
Artec Twins gör registreringen, georefereringen, rensningen och exporten; gruvpaketet tar emot färdig LAS, LAZ eller E57. Vulcan, Deswik, Micromine, Surpac och Leapfrog gör sedan det de gör — volymer, avstämning, projektering — på data som redan ligger i nätet och är rensade.
Relaterade tillämpningar

Berätta om ert nuvarande punktmolnsflöde
Beskriv de paket ni kör, de format ni använder och var data fastnar. En gruvspecialist återkommer med hur arbetsflödet skulle löpa från insamling till ert paket.