
Inspection et numérisation 3D des puits de mine
Une inspection de puits est un lent trajet sur le toit de la cage avec une lampe et un carnet, à regarder revêtement, moises et guides défiler. Ce qui est noté est ce que quelqu'un a vu ; ce qui est mesuré est très peu.
Un scanner descendu ou envoyé en vol dans le puits enregistre tout le fût — chaque cadre, chaque mètre de revêtement — comme surface mesurée, et l'inspection suivante lui est comparée.
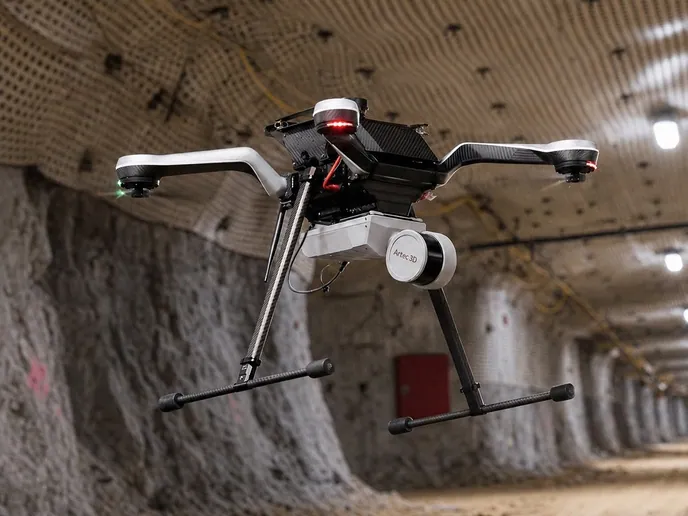
Un puits peut-il être inspecté par numérisation 3D ?
Oui — descendu sur la cage ou envoyé en vol, un scanner LiDAR SLAM enregistre revêtement, cadres et charpente sur toute la profondeur à ±10 mm ; les scans répétés montrent le mouvement.
 Personne sur le toit de la cageLe scanner monte sur la cage ou vole ; l'inspecteur lit le modèle.
 Tout le fûtUn champ de 360° × 290°, pour que revêtement, moises et guides soient enregistrés ensemble.
 Mouvement entre deux inspectionsDétection de changement à ±5 mm entre une descente et la suivante.
 Mesurer n'importe quel cadre plus tardEspacement des moises, alignement des guides ou perte de revêtement, relevés sur le modèle au bureau.
Pourquoi une inspection de puits enregistre si peu
Une inspection réglementaire de puits est visuelle. Un inspecteur descend sur la cage à vitesse réduite et note ce qu'il voit : écaillage du revêtement, une moise qui semble corrodée, de l'eau là où il n'y en avait pas. L'enregistrement est un ensemble d'observations liées à des profondeurs approximatives, et la comparaison avec la dernière inspection dépend de la même personne ayant regardé le même endroit sous la même lumière.
Mesurer dans un puits est plus difficile encore. Tout ce qui doit être jaugé — un guide désaligné, un cadre qui a bougé, une section de revêtement qui a perdu de l'épaisseur — impose d'arrêter la cage, de travailler depuis son toit et de mesurer à la main au seul endroit de la mine où faire tomber un outil est un événement grave. L'essentiel de ce que rapporte une inspection de puits est donc qualitatif, et une tendance est difficile à prouver.
Un scanner sur la cage ou un drone enregistre tout le puits pendant la descente. Artec Jet tient ±0,03 % de dérive de position sans GPS et sans cibles, donc la capture reste vraie sur toute la profondeur, et son champ de vision de 360° × 290° englobe revêtement, moises, guides, tuyaux et câbles en un seul passage à ±10 mm. De retour en surface, chaque cadre se mesure sur le modèle, et la descente suivante se superpose à celle-ci pour montrer, à ±5 mm, ce qui a bougé.
Une descente, tout le puits mesuré
Le scan se fait à la vitesse d'inspection de la cage ; rien ne change dans le cycle d'extraction.
 1. MonterJet sur le toit de la cage ou sur un drone homologué pour les puits ; personne ne l'accompagne.
 2. Descendre et capturerTout le fût est enregistré jusqu'à 1,9 million de points par seconde, du revêtement à la charpente, dans l'obscurité totale.
 3. RecalerArtec Twins rattache la capture aux coordonnées de la tête de puits et des recettes, pour des profondeurs vraies.
 4. Inspecter au bureauEspacement des moises, alignement des guides, état du revêtement et venues d'eau, mesurés sur le modèle plutôt qu'estimés à l'œil depuis la cage.
- 5. Comparer avec la dernière foisLa descente précédente superposée à ±5 mm ; mouvement ou perte apparaissent comme une surface colorée avec une profondeur.
Quel scanner pour ce travail
Un puits est long, sombre et vertical, ce qui exclut tout ce qui exige un trépied, un GPS ou de la lumière.

Artec Jet
- Idéal pour
- Sur la cage ou par drone — revêtement, cadres et charpente sur toute la profondeur
- Type
- LiDAR SLAM multimodal
- Précision, jusqu'à
- ±10 mm sous terre, ±15 mm en général
- Détection de changement
- ±5 mm
- Portée
- 0,5–300 m
- Dérive de position
- ±0,03 %
- Déploiement
- Portable, sac à dos, perche, drone, véhicule, cage, robot
Jet est conçu précisément pour ce déploiement : 1,57 kg, IP65, pas de GPS, sa propre lumière et environ 16 heures de capture interne, monté sur une cage ou un drone. Sa dérive de ±0,03 % garde un puits profond vrai de la tête au fond, et un champ de 360° × 290° enregistre revêtement et charpente d'un coup. Les descentes répétées se superposent à ±5 mm.
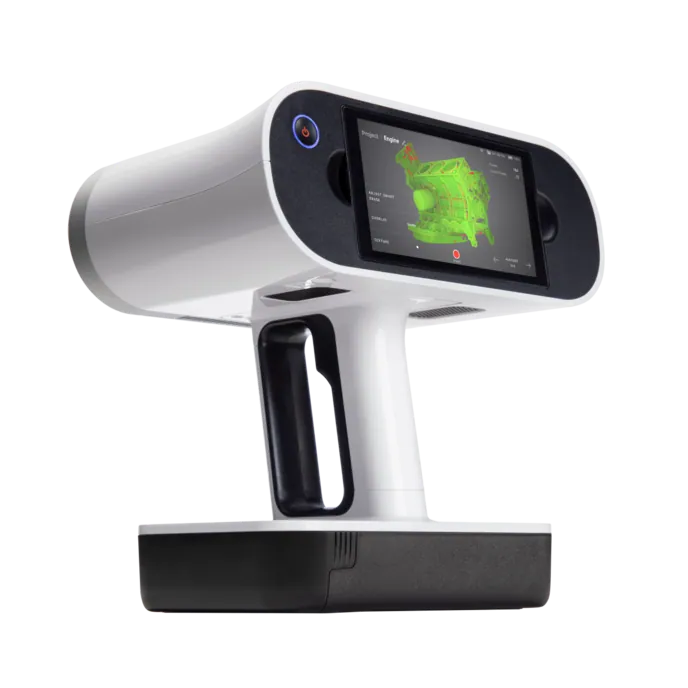
Artec Leo
- Idéal pour
- Extrémités de guides, assemblages de moises et défauts de revêtement aux recettes et aux accrochages, à 0,1 mm
- Type
- Lumière structurée portable sans fil, tout-en-un
- Précision du point 3D, jusqu'à
- 0,1 mm
- Résolution 3D, jusqu'à
- 0,2 mm
- Distance de travail
- 0,35–1,2 m
- Vitesse de capture
- Jusqu'à 35 000 000 points/s en mode HD
- Intégré
- Écran tactile 5,5″, traitement embarqué et 512 Go — pas de PC portable
À une recette ou un accrochage, là où une personne peut se tenir, Leo enregistre un élément précis — un joint de guide, un assemblage de moise, une section de revêtement écaillé — à 0,1 mm avec texture couleur, sans fil. Le détail se recale dans la capture Jet du fût pour que le défaut ait une profondeur et une dimension.
Voyez un puits enregistré de haut en bas en une descente, chaque cadre mesurable sur le modèle — demandez une démo pour votre ingénieur puits.
Demander une démoLes questions que posent les topographes
Cela remplace-t-il l'inspection visuelle réglementaire ?
Cela donne à l'inspecteur un enregistrement mesuré contre lequel inspecter. Ce qu'exige une réglementation reste sa décision ; ce que le scan ajoute est une surface complète et datée où chaque observation a une profondeur et une dimension, et à laquelle l'inspection suivante est comparée.
Peut-il capturer un puits humide ?
Jet est IP65 et fonctionne de −10 °C à +45 °C. Chute d'eau et projections sont dans sa classe de protection ; un scan enregistrera les venues d'eau comme des éléments, avec leur profondeur, ce qui est généralement ce que l'inspection voulait savoir.
Comment reste-t-il précis sur des centaines de mètres de profondeur ?
Le positionnement SLAM tient ±0,03 % de dérive de position à partir de la géométrie du puits elle-même, et la capture est rattachée aux coordonnées de la tête et des recettes au traitement. Les profondeurs restent vraies sur tout le fût sans aucun signal de la surface.
Qu'obtient-on pour l'alignement des guides et des moises ?
La charpente est dans le modèle à ±10 mm, donc la rectitude des guides, l'espacement des moises et les décalages entre cadres sont mesurés sur les données. Entre deux descentes, la détection de changement à ±5 mm montre tout cadre qui a bougé.
Applications associées

Parlez-nous du puits que vous inspectez
Décrivez le puits — profondeur, revêtement, cage et ce que la dernière inspection a eu du mal à mesurer. Un spécialiste minier vous indiquera comment le scanner se monte et ce qu'une descente renverrait.