
坑内鉱山向けGPS不要の3Dマッピング
地表で機能するあらゆるマッピング手法は、空からの信号を前提としています。坑内にはそれがないため、それに依存する手法は坑口で止まります。そして鉱山は、あらゆる位置で据え付けが必要な機器でマッピングされるか、まったくマッピングされないかのどちらかになります。
岩盤から自己位置を推定するスキャナーには、そのような制限がありません。歩いている坑道、飛び込んだストープ、吊り降ろされた立坑を±10 mmでマッピングし、結果は鉱山がすでに持つ基準点によって鉱山座標系に結び付けられます。
GPSなしでどうやって坑内をマッピングしますか
記録する形状から自己位置を推定するスキャナー(ドリフト±0.03%のSLAM)を使うことで、坑道、ストープ、立坑を鉱山座標系上で±10 mmでマッピングします。
 信号は不要位置は上空からではなく、スキャナー周囲の形状から得られます。
 他の何も機能しない場所で機能するストープ、立坑、鉱石通路、旧レベル。鉱山で最もマッピングされていない場所。
 それでも鉱山座標系上に測量基準点が、マップを計画で使う座標系に結び付けます。
 完全なマップ据え付けから見えた点ではなく、掘削部全体。
坑口がマッピングの壁だった理由
地表では、移動する測量器械はGNSSで自分の位置を知ることができ、ドローンはそれによってグリッドを飛べます。坑内では信号は坑口で止まり、それに依存するあらゆる手法も止まります。残るのは静的な器械です。据え付け、整準、既知点からの方位付け、移動、繰り返し。正確ですが遅く、ストープ、立坑、旧レベルには据え付けられません。結果は、測量士が立てる坑道沿いは詳細に、それ以外の場所は推測でマッピングされた鉱山です。
鉱山の中で誰も立ち入れない部分こそ、形状が最も重要な部分です。突き合わせ中のストープ、摩耗が進む鉱石通路、点検中の立坑、現在の開発が避けなければならない旧坑。GPSがないことは坑内では例外的な状況ではなく、環境そのものであり、それが生むマッピングの問題は鉱山にとって最大のものです。
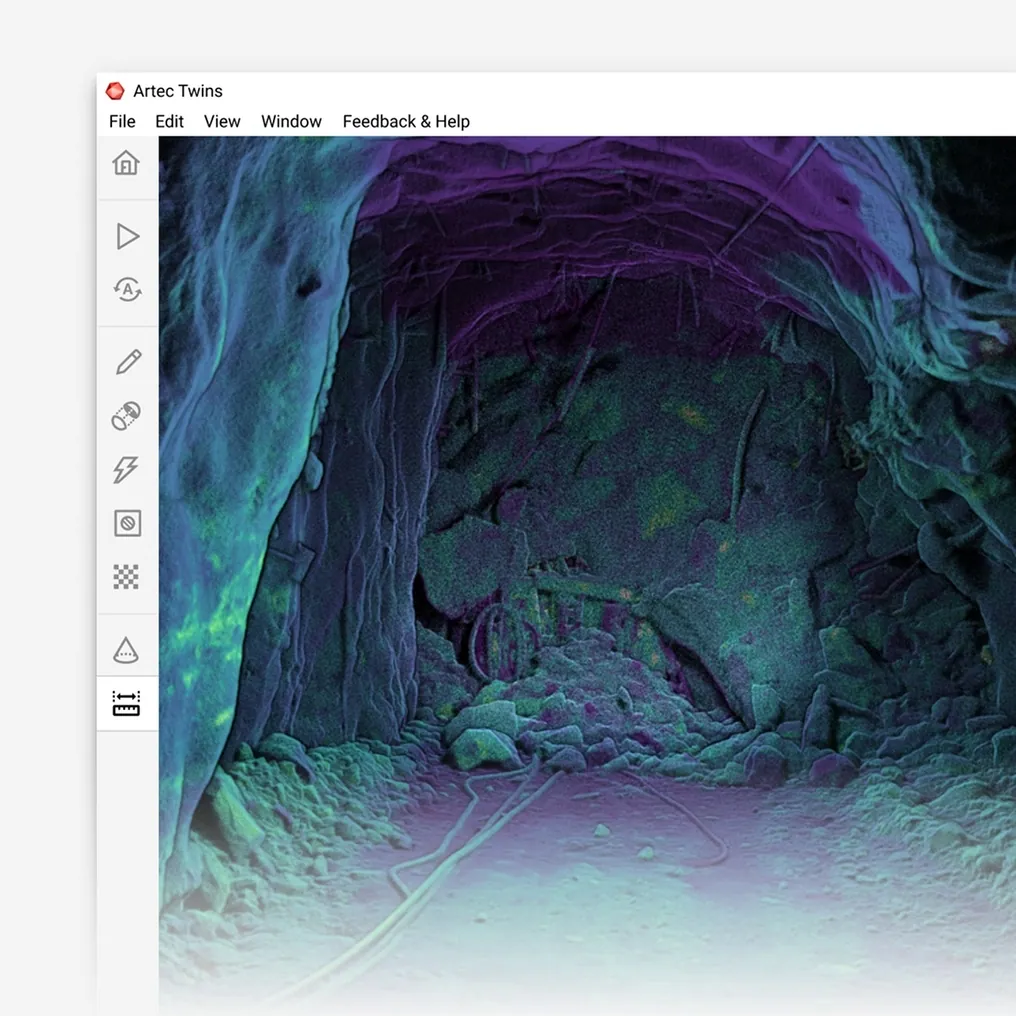
自己位置を推定するスキャナーには坑口という壁がありません。Artec Jetは記録する形状から自前のマップを構築し、それに対して自己位置を推定します(SLAM)。いかなる信号もなしに位置ドリフト±0.03%を保ち、完全な暗闇の中で360°×290°にわたり±10 mmで記録します。坑道を携行され、同じくスキャンで航行するドローンでストープに飛び込み、立坑を吊り降ろされます。Artec Twinsが取得データ全体を鉱山がすでに持つ測量基準点に結び付け、GPS不要のマップは他のすべてと同じように鉱山座標系上に載ります。
坑口から内側へ
スキャナーを歩かせても、飛ばしても、吊り降ろしても、同じ位置決めが機能します。
- 1. 坑口または測点で結合取得は既知の座標から始まります。坑口ではGNSS、坑内では測点。
- 2. 岩盤から位置を得るSLAMがドリフト±0.03%で坑道内のスキャナーを追跡します。ここから先、信号は不要です。
 3. 坑道が届かない場所へストープへ飛び込み、立坑や通路を吊り降ろし、旧レベルへ持ち込む。
 4. ループを閉じ、基準点を通過する再訪と測点通過のたびに軌跡が補正され、ドリフトがリセットされます。
 5. 鉱山座標系上で納品Twinsが取得データを基準点に位置合わせし、LAS、LAZ、E57で採掘計画パッケージに書き出します。
この作業に適したスキャナー
GPS不要のマッピングは位置決めの問題であり、ここにある1台はそれを解決するために作られています。

Artec Jet
- 最適な用途
- 地表からの信号なしで、すべての坑内掘削部をマッピング
- 種別
- マルチモーダルSLAM LiDAR
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 測定範囲
- 0.5〜300 m
- 位置ドリフト
- ±0.03%
- 運用形態
- ハンドヘルド、バックパック、ポール、ドローン、車両、ケージ、ロボット
JetのSLAMによる位置決めは形状のみでドリフト±0.03%を保ちます。だからこそ、坑口で機能しなくなる地表用のスキャナーではなく、GPS不要のマッピングスキャナーなのです。坑内で±10 mm、自前の光、360°×290°の視野、そして手、ポール、ケージ、車両、ドローン用のマウントにより、坑道、ストープ、立坑、旧坑をマッピングし、基準点を通じて鉱山座標系に結び付けます。

Artec Ray II
- 最適な用途
- 坑口、測点、基準となる掘削部を測量グレードで
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
三脚上のRay IIが坑口、立坑の測点、基準となる掘削部を10 mで1.9 mmで測量基準点に結び付けて記録し、それらの取得データがGPS不要のJet測量を位置合わせする固定された枠組みになります。SLAMスキャナーがその間をマッピングし、三脚式スキャナーがマップを鉱山座標系に固定します。
ストープ、そのアクセス坑道、そこに至る立坑を衛星信号を一切使わずに鉱山座標系上でマッピングするところをご覧ください。測量・技術サービスチーム向けのデモをご予約ください。
デモを予約する測量士からよくあるご質問
GPSなしでスキャナーはどうやって自分の位置を知りますか
SLAMによってです。新しいスキャンを共有する形状に基づいて直前のスキャンと照合するため、両者のずれが移動量になり、それを積み重ねて軌跡とマップを同時に構築します。岩盤が基準です。
マップはどう鉱山座標系に載せますか
測量基準点を通じてです。取得は既知点から始まり、通過するすべての測点に結び付けられます。Artec Twinsが軌跡全体をその基準点に位置合わせするため、GPS不要のマップは計画と同じ座標を持ちます。
基準点がまったくない場合の精度はどの程度ですか
ドリフトは移動距離の±0.03%です。基準点もループ閉合もない最悪の場合で、1 kmあたり約0.3 mです。基準点のあるドローポイントから飛行したストープや、測点のある坑道は、その範囲をはるかに下回ります。
ドローンにもGPSは不要ですか
そのとおりです。ドローンはスキャナーのSLAMで航行し、自ら経路を計画し、完全な暗闇の中で2 mmのワイヤーほど細い障害物を回避します。坑道をマッピングするのと同じ位置決めを、飛行に応用したものです。

現在マッピングできない場所についてお聞かせください
掘削部、基準点網、未マッピングの場所をお知らせください。鉱業専門スタッフが、GPS不要の測量をどう進めるか、貴社の座標系にどう結び付けるかをご提案します。