
Mapeamento 3D sem GPS para minas subterrâneas
Todos os métodos de mapeamento que funcionam à superfície pressupõem um sinal vindo do céu. No subsolo não há nenhum, pelo que os métodos que dele dependem param no portal — e a mina é mapeada com instrumentos que têm de ser estacionados em cada posição, ou não é mapeada de todo.
Um scanner que se posiciona a partir da rocha não tem esse limite. Mapeia a galeria que percorre, o realce para onde é voado e o poço por onde é baixado, a ±10 mm, e o resultado é ligado à malha da mina pelo controlo que a mina já tem.
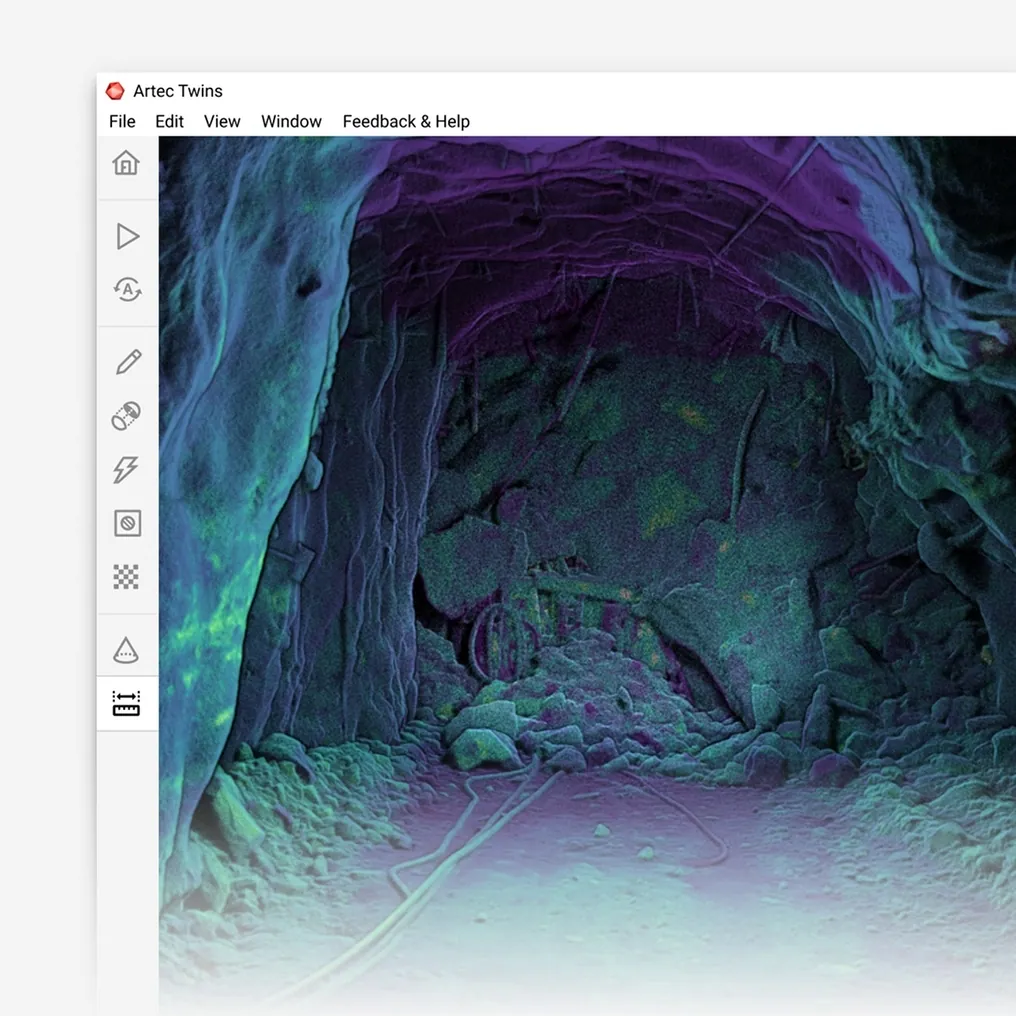
Como se mapeia o subsolo sem GPS?
Com um scanner que se posiciona a partir da geometria que regista — SLAM com ±0,03 % de deriva —, galerias, realces e poços são mapeados a ±10 mm na malha da mina.
 Sem necessidade de sinalA posição vem da geometria à volta do scanner, não de cima.
 Funciona onde mais nada funcionaRealces, poços, chaminés de minério e pisos antigos — os sítios menos mapeados da mina.
 Ainda na malha da minaO controlo topográfico liga o mapa ao sistema de coordenadas que o plano usa.
 Um mapa completoToda a escavação, não os pontos que um estacionamento conseguia ver.
Por que razão o portal tem sido uma barreira para o mapeamento
À superfície, um instrumento topográfico em movimento pode saber onde está por GNSS, e um drone pode voar uma grelha com ele. No subsolo o sinal para no portal, e com ele todos os métodos que dele dependem. O que resta é o instrumento estático — estacionado, nivelado, orientado a partir de pontos conhecidos, movido, repetido — que é preciso e lento, e que não pode ser estacionado num realce, num poço ou num nível antigo. O resultado é uma mina mapeada em detalhe ao longo das galerias onde um topógrafo pode estar e por inferência em todo o resto.
As partes da mina onde ninguém pode estar são as partes cuja geometria mais importa: o realce a ser reconciliado, a chaminé de minério a desgastar-se, o poço a ser inspecionado, os trabalhos antigos que o desenvolvimento atual tem de evitar. A ausência de GPS não é um caso limite no subsolo; é todo o ambiente, e o problema de mapeamento que cria é o maior da mina.
Um scanner que se posiciona a si próprio não tem portal. O Artec Jet constrói o seu próprio mapa a partir da geometria que regista e localiza-se em relação a ele — SLAM — mantendo ±0,03 % de deriva de posição sem sinal de qualquer tipo, e regista a ±10 mm em 360° × 290° em escuridão total. É transportado pela galeria abaixo, voado para dentro do realce por um drone que também navega pela digitalização, baixado pelo poço. O Artec Twins liga toda a captura ao controlo topográfico que a mina já tem, e o mapa sem GPS assenta na malha da mina como tudo o resto.
Do portal para dentro
O mesmo posicionamento funciona quer o scanner seja transportado a pé, pilotado ou baixado.
- 1. Ligar no portal ou numa estaçãoA captura começa em coordenadas conhecidas — GNSS no portal ou uma estação topográfica no subsolo.
- 2. Posição a partir da rochaO SLAM segue o scanner ao longo da galeria com ±0,03 % de deriva; daqui em diante não é preciso qualquer sinal.
 3. Ir onde a galeria não chegaEm voo para o realce, baixado pelo poço ou pela chaminé, transportado para o piso antigo.
 4. Fechar circuitos, passar pelo controloCada regresso e cada estação corrigem a trajetória e repõem a deriva.
 5. Entregar na malha da minaO Twins regista a captura no controlo e exporta LAS, LAZ ou E57 para o pacote de planeamento.
Que scanner para este trabalho
O mapeamento sem GPS é um problema de posicionamento, e um equipamento aqui foi concebido para o resolver.

Artec Jet
- Ideal para
- Todas as escavações subterrâneas, mapeadas sem qualquer sinal da superfície
- Tipo
- LiDAR SLAM multimodal
- Precisão, até
- ±10 mm no subsolo, ±15 mm em geral
- Deteção de alterações
- ±5 mm
- Alcance
- 0,5–300 m
- Deriva de posição
- ±0,03 %
- Formas de uso
- Manual, mochila, vara, drone, veículo, gaiola, robô
O posicionamento SLAM do Jet mantém ±0,03 % de deriva só a partir da geometria, e é isso que faz dele um scanner de mapeamento sem GPS e não um de superfície que deixa de funcionar no portal. A ±10 mm no subsolo, com luz própria, um campo de visão de 360° × 290° e suportes para a mão, uma vara, uma gaiola, um veículo ou um drone, mapeia galerias, realces, poços e trabalhos antigos e liga-os à malha da mina através do controlo.

Artec Ray II
- Ideal para
- Portais, estações e escavações de referência com qualidade topográfica
- Tipo
- Laser estacionário de longo alcance, montado em tripé
- Precisão, até
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Ruído de medição
- 0,4 mm a 10 m
- Alcance
- 0,5–130 m
- Tempo de digitalização
- 1 min 42 s a 3 mm, 10 m, sem textura
- Campo de visão
- 360° × 300°
O Ray II num tripé regista o portal, as estações do poço e qualquer escavação de referência a 1,9 mm a 10 m, ligados ao controlo topográfico, e essas capturas são o referencial fixo sobre o qual o levantamento sem GPS do Jet se regista. O scanner SLAM mapeia entre elas; o scanner em tripé fixa o mapa à malha da mina.
Veja um realce, a sua galeria de acesso e o poço que os alcança mapeados sem um único sinal de satélite, na malha da mina — marque uma demo para as suas equipas de topografia e serviços técnicos.
Marcar uma demoPerguntas que os topógrafos fazem
Como sabe o scanner onde está sem GPS?
Por SLAM: faz corresponder cada nova digitalização à anterior sobre a geometria comum, pelo que o desvio entre elas é o movimento, e acumula esses desvios numa trajetória e num mapa ao mesmo tempo. A rocha é a referência.
Como se coloca o mapa na malha da mina?
Através do controlo topográfico. A captura começa num ponto conhecido e liga-se a cada estação por que passa; o Artec Twins regista toda a trajetória sobre esse controlo, pelo que o mapa sem GPS tem as mesmas coordenadas que o plano.
Qual é a precisão sem qualquer controlo?
A deriva é ±0,03 % da distância percorrida — cerca de 0,3 m num quilómetro sem controlo e sem fecho de circuito, que é o pior caso. Um realce sobrevoado a partir de um ponto de extração controlado, ou uma galeria com estações, fica muito abaixo disso.
O drone também dispensa GPS?
Certo — o drone navega pelo SLAM do scanner, planeia o seu próprio percurso e evita obstáculos tão finos como cabos de 2 mm, em escuridão total. É o mesmo posicionamento que mapeia a galeria, aplicado ao voo.
Aplicações relacionadas

Fale-nos do terreno que não consegue mapear hoje
Descreva as escavações, a rede de controlo e o que está por mapear. Um especialista em mineração responderá com a forma como um levantamento sem GPS decorreria e como se ligaria à sua malha.