
坑内生産進捗マッピング
坑内の生産報告は作業日報に依存しています。掘進メートル数、ずり出しのバケット数、完了と宣言されたストープ。月末の突き合わせはそれらの報告を計画と比較し、差分は計測されるのではなく議論されます。
すべての坑道とストープを採掘のたびにスキャンすれば、進捗は現況モデルになります。計画に対するメートル数、体積、形状です。月末の突き合わせは、2つのモデルの比較になります。
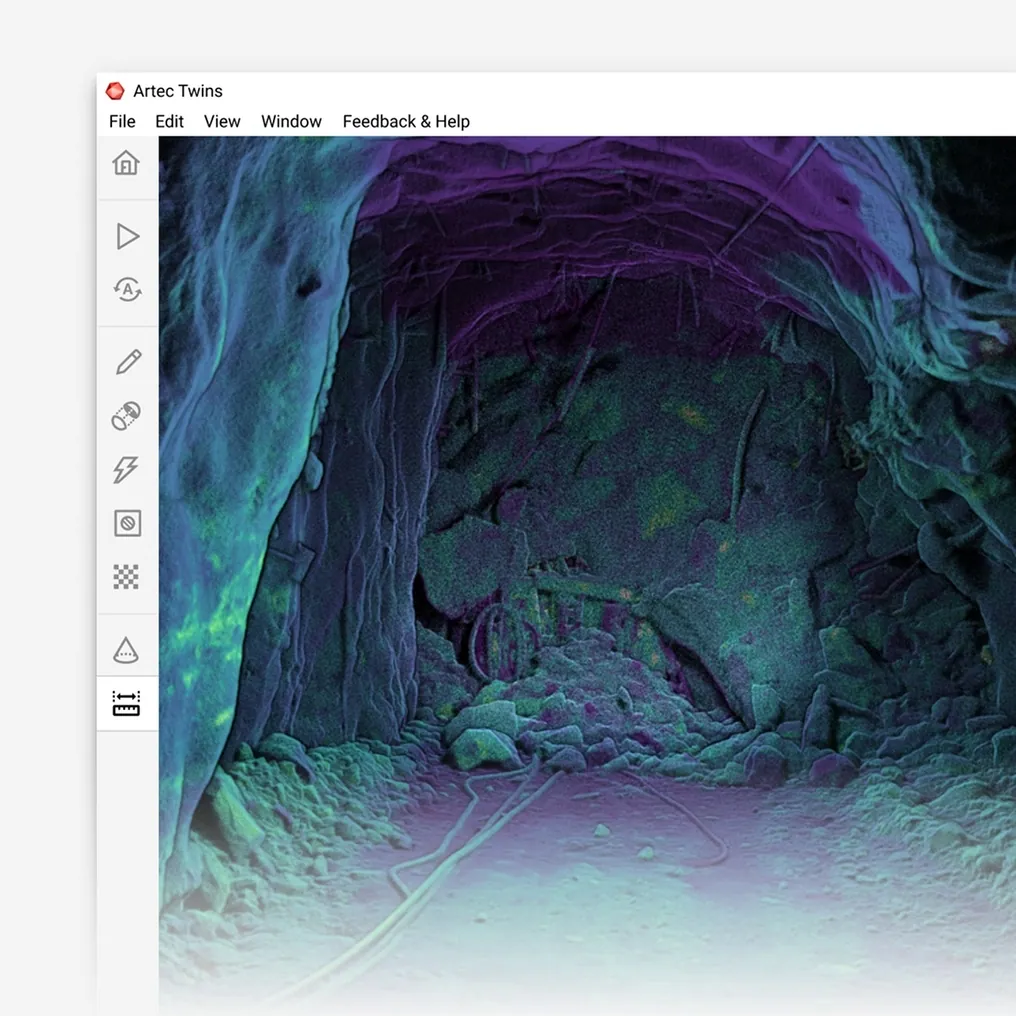
3Dスキャンで坑内の生産進捗はどう計測しますか
すべての坑道とストープを採掘後にスキャンします。掘進、体積、形状は現況モデルから±10 mmで計画と比較して計測され、月次の突き合わせは日報ではなくモデル同士で行います。
 現況モデルとしての進捗掘進と掘削量を、日報の報告ではなくスキャンから計測します。
 整合する体積開発と採掘の体積を、坑道別、レベル別、期間別に集計します。
 計画との比較採掘実績と計画を、同じ座標系で比較します。
 スケジューラーへ現況モデルを、計画がすでにあるDeswik、Vulcan、Surpacへ。
月末の突き合わせが議論になる理由
生産は、それを行っている人たちによって報告されます。掘進メートル数は作業日報から、トン数はバケット数やベルトスケールから、ストープの状態はそれを宣言した誰かから。それぞれは妥当ですが、それぞれに固有の偏りがあり、月末に鉱山はそれらの合計を、異なるシステムで異なる前提のもとに作られた計画と突き合わせます。計画と報告の差は実在しますが、そのうちどれだけが採掘の実績で、どれだけが報告の問題なのかは決して明らかになりません。
決着をつけられるはずの測量記録は薄いものです。従来の測量が与えるのは、ラウンドごとの切羽位置と数点の断面観測で、掘進には十分でも、体積や形状には足りません。ストープは外側から推定されます。そのため突き合わせは報告値に頼り、計画技術者は誰も完全には確認できない数値から再予測することになります。
スキャンによる現況モデルは、進捗を計測値にします。Artec Jetが歩くだけですべての坑道を、そしてすべてのストープをアクセス部から±10 mmで測量し、Artec Twinsが取得データを鉱山座標系のひとつのモデルに位置合わせします。掘進は切羽位置、掘削量は前回の面と今回の面の間の体積、計画に対する進捗は現況モデルとスケジュールのソリッドの重ね合わせです。計画がすでにあるDeswik、Vulcan、Surpacの中で行えます。
シフトから突き合わせ済みの月次へ
坑道とストープを測量した同じ取得データが、突き合わせに使われます。
- 1. 採掘後にスキャン通常の測量の一環として、すべての坑道を歩き、すべてのストープをアクセス部から±10 mmで取得。
 2. 現況モデルを構築Twinsが取得データを位置合わせし、鉱山座標系のひとつの最新モデルにまとめます。
- 3. 進捗を計測坑道ごとの掘進、期間ごとの掘削量、設計に対するストープ形状。
- 4. スケジュールと比較現況ソリッドと計画ソリッドを、坑道別、レベル別、期間別に比較。
- 5. 突き合わせ計測された進捗をDeswik、Vulcan、Surpacへ。再予測は日報ではなくモデルから始まります。
この作業に適したスキャナー
進捗マッピングは坑道測量とストープ測量の合計なので、その両方を担う機器を使います。

Artec Jet
- 最適な用途
- 採掘後のすべての坑道とストープ。突き合わせの基礎となる現況モデル
- 種別
- マルチモーダルSLAM LiDAR
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 測定範囲
- 0.5〜300 m
- 位置ドリフト
- ±0.03%
- 運用形態
- ハンドヘルド、バックパック、ポール、ドローン、車両、ケージ、ロボット
Jetは坑道を歩く速さで、ストープをポール、ケージ、ドローンから、いずれも±10 mmでGPSなしに記録するため、レベル全体が1シフトで取得できます。16時間の本体ストレージと±0.03%のドリフトが長い1日の測量を正確に保ち、すべての取得データは同じ最新の鉱山モデルに位置合わせされます。

Artec Ray II
- 最適な用途
- 大規模な掘削部とインフラを同じモデルに、測量グレードで
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
チャンバー、工場、ステーション、そして進捗報告の基準となる坑内インフラは、三脚上のRay IIが10 mで1.9 mmで記録し、歩行および飛行による取得データと同じTwinsのモデルに位置合わせされるため、突き合わせの基礎となる現況モデルが完全なものになります。
あるレベルの月次実績が、作業日報ではなく計測された現況モデルから、お使いのスケジューラー上で突き合わせられる様子をご覧ください。計画技術者向けのデモをご予約ください。
デモを予約する計画技術者からよくあるご質問
作業日報はこれで置き換えられますか
突き合わせに、作業日報を照合するための計測記録を与えます。報告されたメートル数と計測されたメートル数はどちらも有用で、その差分は鉱山がこれまで持っていなかった情報です。
ストープの採掘量はどう含めますか
ストープはアクセス部からポール、ケージ、またはドローンで取得し、ソリッドとして閉じます。期間ごとの掘削量は連続するソリッド間の差分で、面の精度は±10 mmです。
当社のスケジューラーで使えますか
現況モデルはLAS、LAZ、E57と標準的なメッシュとして書き出され、Deswik、Maptek Vulcan、Micromine、GEOVIA Surpacがそのまま読み込めます。スケジュールとの比較はパッケージ内で実行します。
測量時間はどれくらい余分にかかりますか
坑道測量とストープ測量そのもの以外にはかかりません。しかもスキャナーはそれらを速くします。進捗マッピングは、測量班がすでに取得しているデータに対するレポートです。

現在の生産実績の突き合わせ方法をお聞かせください
操業、スケジューラー、月末の突き合わせで時間を失っている箇所をお知らせください。鉱業のスペシャリストが、計測された現況モデルが何を変えるか、それが貴社のパッケージにどう届くかをお返しします。