
LiDAR SLAM pour les mines souterraines
Chaque point qu'un scanner en mouvement enregistre ne vaut que ce que vaut sa connaissance de l'endroit où il était en l'enregistrant. En surface, cette connaissance vient des satellites. Sous terre, elle doit venir d'ailleurs, et le SLAM — localisation et cartographie simultanées — est cet ailleurs.
Le scanner construit une carte de la géométrie qui l'entoure et se positionne par rapport à cette carte, en même temps, en tenant ±0,03 % de dérive de position, et le relevé souterrain n'a plus besoin de mise en station.
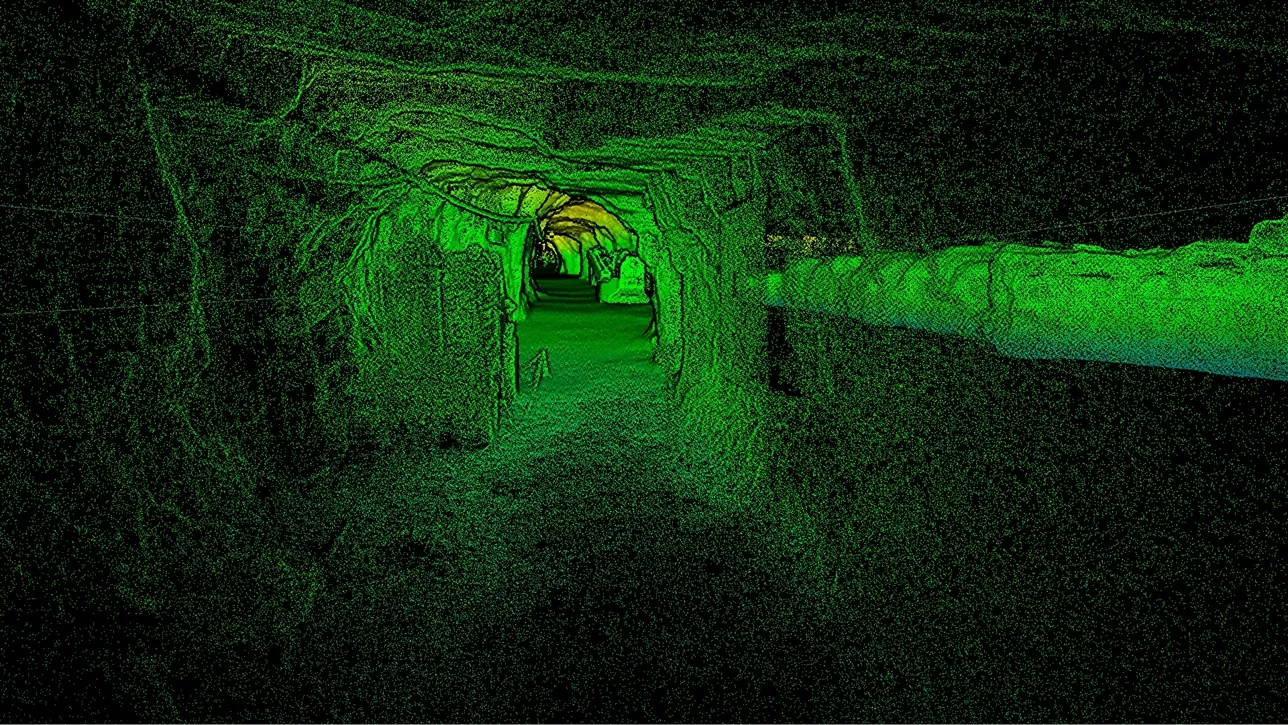
Qu'est-ce que le LiDAR SLAM et pourquoi les mines l'utilisent-elles ?
Le SLAM permet à un scanner en mouvement de se positionner à partir de la géométrie qu'il enregistre, sans GPS, à ±0,03 % de dérive — galeries et chantiers sont ainsi relevés sans mise en station.
 La position à partir de la géométrieLa roche est la référence ; ni satellites, ni cibles, ni mise en station.
 ±0,03 % de dériveL'erreur de position croît avec la distance parcourue, et le contrôle la remet à zéro.
 Les boucles se fermentRevenir à un endroit déjà scanné corrige toute la trajectoire intermédiaire.
 Rattaché aux coordonnées mineLe contrôle topographique place toujours le modèle là où le plan de la mine le dit.
Comment un scanner sait où il est dans le noir
Un scanner LiDAR mesure la distance à tout ce qui l'entoure plusieurs fois par seconde. Immobile, cela donne un scan depuis une position connue. Mettez-vous en marche et chaque nouveau scan recouvre largement le précédent ; la géométrie qui apparaît dans les deux — la forme des parois, le toit, un tuyau, une plaque de boulon — dit au scanner de combien et dans quelle direction il s'est déplacé entre les deux. Enchaînez ces déplacements et le scanner dispose d'une trajectoire et d'une carte, construites simultanément, avec la roche pour seule référence. C'est le SLAM.
La faiblesse est que chaque estimation de déplacement porte une infime erreur, et que les erreurs s'accumulent avec la distance : c'est la dérive, et Artec Jet la tient à ±0,03 % — de l'ordre de 0,3 m sur un kilomètre sans aucune autre information. Deux choses la maintiennent bien en dessous en pratique. La fermeture de boucle : quand le scanner revient à un endroit déjà scanné, il reconnaît la géométrie et corrige toute la trajectoire intermédiaire. Et le contrôle topographique : chaque station connue que le scanner traverse est un point où la dérive est remise à zéro dans le système de coordonnées de la mine.
Ce que cela change pour le relevé souterrain, c'est la mise en station. Un instrument sur trépied doit être calé et orienté sur des points connus à chaque position ; un scanner SLAM est porté de la tête de puits au front et retour, ou envoyé en vol dans un chantier, et se positionne tout du long à ±10 mm sous terre. Artec Twins recale la trajectoire sur le contrôle traversé et le résultat est la galerie complète, du sol au toit, en coordonnées mine — le temps qu'a pris la marche.
Comment le relevé se construit en marchant
Ce qui se passe entre l'entrée et le front, dans l'ordre.
- 1. Partir d'un point connuLes premiers scans sont rattachés à une station topographique, donc la trajectoire commence en coordonnées mine.
- 2. Suivre les mouvementsChaque scan est apparié au précédent sur la géométrie commune ; le décalage entre eux est le déplacement.
- 3. Construire la carteLes scans s'accumulent en une carte de la galerie jusqu'à 1,9 million de points par seconde, sur 360° × 290° autour du scanner.
- 4. Fermer les boucles et atteindre le contrôleLa géométrie revisitée et les stations traversées corrigent la trajectoire ; la dérive est remise à zéro à chaque fois.
 5. Recaler dans TwinsLa trajectoire complète est rattachée à tout le contrôle qu'elle a touché ; la galerie est exportée en coordonnées mine en LAS, LAZ ou E57.
Quel scanner pour ce travail
Le SLAM est une méthode de positionnement ; un appareil de ce site est construit autour.

Artec Jet
- Idéal pour
- Tout relevé souterrain à faire en mouvement, sans GPS
- Type
- LiDAR SLAM multimodal
- Dérive de position
- ±0,03 %
- Précision, jusqu'à
- ±10 mm sous terre, ±15 mm en général
- Détection de changement
- ±5 mm
- Vitesse de capture
- Jusqu'à 1 900 000 points/s, triple retour
- Champ de vision
- 360° × 290°
Jet est un scanner LiDAR SLAM multimodal : il se positionne à partir de la géométrie qu'il enregistre, en tenant ±0,03 % de dérive de position, et capture jusqu'à 1,9 million de points par seconde avec triple retour sur 360° × 290°. La précision est de ±10 mm sous terre, la détection de changement de ±5 mm entre scans. À 1,57 kg avec 16 heures de stockage embarqué, il est porté, sur le dos, sur perche, en véhicule, en cage ou en vol.

Artec Ray II
- Idéal pour
- La référence de qualité topographique à laquelle la trajectoire SLAM est rattachée
- Type
- Laser longue portée stationnaire, monté sur trépied
- Précision, jusqu'à
- 1,9 mm à 10 m, 2,9 mm à 20 m, 5,3 mm à 40 m
- Bruit de mesure
- 0,4 mm à 10 m
- Portée
- 0,5–130 m
- Durée de scan
- 1 min 42 s à 3 mm, 10 m, sans texture
- Champ de vision
- 360° × 300°
Un relevé SLAM ne vaut que ce que vaut le contrôle sur lequel il est recalé, et Ray II sur trépied le fournit à 1,9 mm à 10 m : un portail, une recette, une chambre enregistrés comme référence fixe. La trajectoire Jet à pied se recale sur ces captures autant que sur les stations topographiques, et la dérive est bornée par les deux.
Voyez une descenderie parcourue du portail au front sans mise en station, et la trajectoire se refermer sur le contrôle traversé — demandez une démo pour votre équipe topographique.
Demander une démoLes questions que posent les topographes
Le SLAM remplace-t-il le contrôle topographique ?
Non — il remplace la mise en station. Le scanner se positionne entre les stations ; les stations placent toujours le modèle en coordonnées mine et remettent la dérive à zéro. Une mine bien contrôlée tire le maximum du SLAM, pas le minimum.
Que se passe-t-il dans une galerie sans relief ?
Le SLAM a besoin d'une géométrie à apparier, et un long tunnel lisse et droit sans rien sur les parois est le cas le plus difficile. Les vraies galeries de mine ont des réseaux, des boulons, du treillis et une texture de roche ; là où une section est vraiment sans relief, un contrôle à chaque extrémité la tient.
Comment ±0,03 % se compare-t-il à nos besoins ?
Sur une galerie de 500 m avec un contrôle aux deux extrémités et quelques stations entre, le résidu est bien en deçà de la précision de surface de ±10 mm. Le chiffre compte surtout pour les longs cheminements sans contrôle — un ancien niveau, l'intérieur d'un chantier — où il borne l'erreur.
Le SLAM est-il réservé au souterrain ?
Non. Jet utilise le même positionnement en surface, où le GNSS est ajouté pour le géoréférencement dans Artec Twins. Le souterrain est là où le SLAM est la seule option, et c'est pourquoi il est expliqué ici.
Applications associées

Parlez-nous de vos relevés souterrains
Décrivez le développement, le réseau de contrôle et comment le levé se déroule aujourd'hui. Un spécialiste minier vous indiquera comment un relevé SLAM se rattacherait à votre contrôle et ce qu'il changerait dans le cycle.