
LiDAR SLAM para mineração subterrânea
Cada ponto que um scanner em movimento regista vale o que vale o seu conhecimento de onde estava quando o registou. À superfície esse conhecimento vem dos satélites. No subsolo tem de vir de outro lado, e o SLAM — localização e mapeamento simultâneos — é esse outro lado.
O scanner constrói um mapa da geometria à sua volta e posiciona-se em relação a esse mapa, ao mesmo tempo, mantendo ±0,03 % de deriva de posição, e o levantamento subterrâneo deixa de precisar de estacionamento.
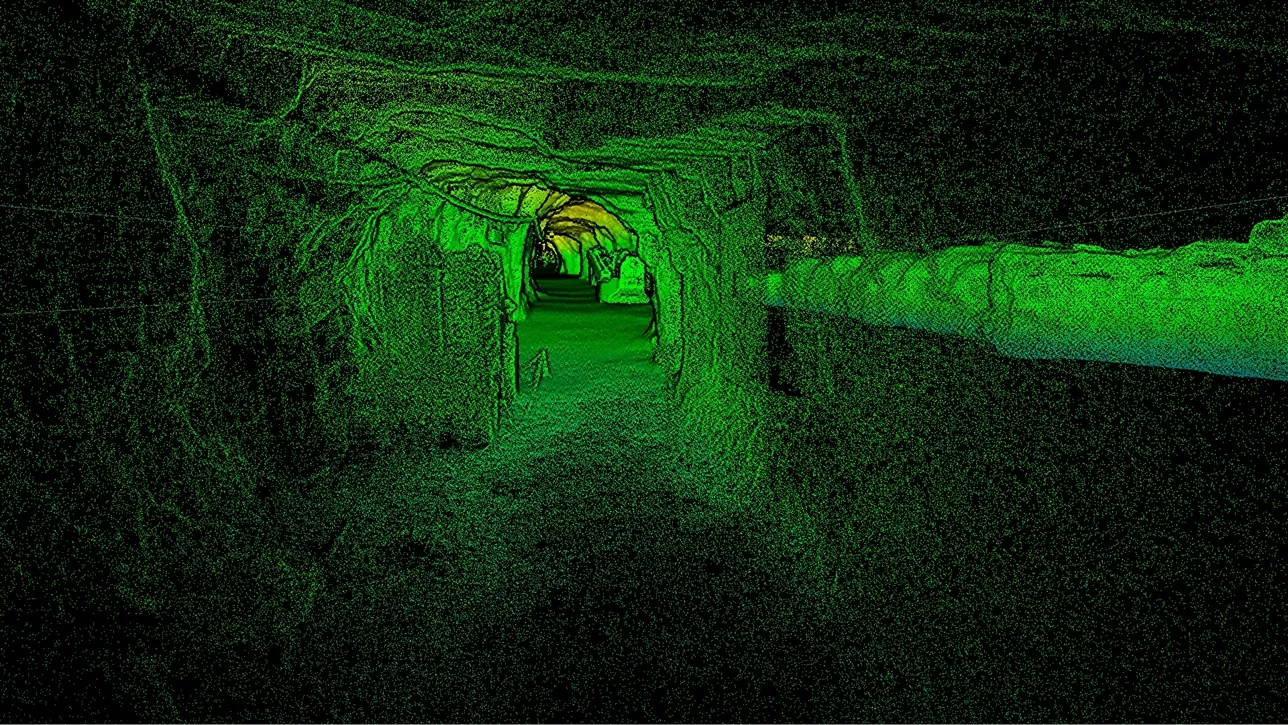
O que é o LiDAR SLAM e por que razão a mineração o usa?
O SLAM permite a um scanner em movimento posicionar-se a partir da geometria que regista, sem GPS, com ±0,03 % de deriva — galerias e realces sem estacionamentos.
 Posição a partir da geometriaA rocha é a referência; sem satélites, sem alvos, sem estacionamento.
 ±0,03 % de derivaO erro de posição cresce com a distância percorrida, e o controlo repõe-no.
 Os circuitos fechamRegressar a um sítio já digitalizado corrige toda a trajetória intermédia.
 Ligado à malha da minaO controlo topográfico continua a colocar o modelo onde o plano da mina diz.
Como um scanner sabe onde está no escuro
Um scanner LiDAR mede a distância a tudo o que o rodeia muitas vezes por segundo. Parado, isso dá uma digitalização a partir de uma posição conhecida. Comece a andar e cada nova digitalização sobrepõe-se largamente à anterior; a geometria que aparece em ambas — a forma das paredes, o teto, um tubo, uma placa de pregagem — diz ao scanner quanto e em que direção se moveu entre elas. Encadeie esses movimentos e o scanner tem uma trajetória e um mapa, construídos em simultâneo, sem nada além da rocha como referência. Isso é o SLAM.
A fraqueza é que cada estimativa de movimento carrega um erro minúsculo, e os erros acumulam-se com a distância: isto é a deriva, e o Artec Jet mantém-na em ±0,03 % — da ordem de 0,3 m num quilómetro sem qualquer outra informação. Duas coisas mantêm-na muito abaixo disso na prática. O fecho de circuito: quando o scanner regressa a um sítio que já digitalizou, reconhece a geometria e corrige toda a trajetória intermédia. E o controlo topográfico: cada estação conhecida por que o scanner passa é um ponto em que a deriva é reposta no sistema de coordenadas da própria mina.
O que isto muda no levantamento subterrâneo é o estacionamento. Um instrumento em tripé tem de ser nivelado e orientado a partir de pontos conhecidos em cada posição; um scanner SLAM é transportado da boca do poço à frente e de volta, ou voado para dentro de um realce, e posiciona-se durante todo o percurso a ±10 mm no subsolo. O Artec Twins regista a trajetória sobre o controlo por que passou e o resultado é a galeria completa, da soleira ao teto, na malha da mina — no tempo que o percurso levou.
Como o levantamento se constrói enquanto caminha
O que acontece entre a boca da galeria e a frente, por ordem.
- 1. Começar num ponto conhecidoAs primeiras digitalizações são ligadas a uma estação topográfica, pelo que a trajetória começa na malha da mina.
- 2. Acompanhar o movimentoCada digitalização é correspondida com a anterior sobre geometria comum; o desvio entre elas é o movimento.
- 3. Construir o mapaAs digitalizações acumulam-se num mapa da galeria a até 1,9 milhões de pontos por segundo, 360° × 290° à volta do scanner.
- 4. Fechar circuitos e passar pelo controloA geometria revisitada e as estações passadas corrigem a trajetória; a deriva é reposta de cada vez.
 5. Registar no TwinsToda a trajetória é ligada a todo o controlo que tocou; a galeria é exportada na malha da mina como LAS, LAZ ou E57.
Que scanner para este trabalho
O SLAM é um método de posicionamento; um equipamento neste site foi concebido em torno dele.

Artec Jet
- Ideal para
- Qualquer levantamento subterrâneo que tenha de ser feito em movimento, sem GPS
- Tipo
- LiDAR SLAM multimodal
- Deriva de posição
- ±0,03 %
- Precisão, até
- ±10 mm no subsolo, ±15 mm em geral
- Deteção de alterações
- ±5 mm
- Velocidade de captura
- Até 1.900.000 pontos/s, retorno triplo
- Campo de visão
- 360° × 290°
O Jet é um scanner LiDAR SLAM multimodal: posiciona-se a partir da geometria que regista, mantendo ±0,03 % de deriva de posição, e captura a até 1,9 milhões de pontos por segundo com retorno triplo em 360° × 290°. A precisão é ±10 mm no subsolo, a deteção de alterações ±5 mm entre digitalizações. Com 1,57 kg e 16 horas de armazenamento integrado, é transportado à mão, às costas, em vara, em veículo, em gaiola ou em voo.

Artec Ray II
- Ideal para
- A referência de qualidade topográfica a que a trajetória SLAM está ligada
- Tipo
- Laser estacionário de longo alcance, montado em tripé
- Precisão, até
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Ruído de medição
- 0,4 mm a 10 m
- Alcance
- 0,5–130 m
- Tempo de digitalização
- 1 min 42 s a 3 mm, 10 m, sem textura
- Campo de visão
- 360° × 300°
Um levantamento SLAM vale o que vale o controlo sobre o qual é registado, e o Ray II num tripé fornece-o a 1,9 mm a 10 m: um portal, uma estação, uma câmara registados como referência fixa. A trajetória a pé do Jet regista-se sobre essas capturas e sobre as estações topográficas, e a deriva é limitada por ambas.
Veja uma rampa percorrida a pé do portal à frente sem estacionamentos, e a trajetória a fechar no controlo por que passou — marque uma demo para a sua equipa de topografia.
Marcar uma demoPerguntas que os topógrafos fazem
O SLAM substitui o controlo topográfico?
Não — substitui o estacionamento. O scanner posiciona-se entre estações; as estações continuam a colocar o modelo na malha da mina e a repor a deriva. Uma mina bem controlada é a que mais tira do SLAM, não a que menos tira.
O que acontece numa galeria sem elementos distintivos?
O SLAM precisa de geometria com que fazer corresponder, e um túnel comprido, liso e reto sem nada nas paredes é o caso mais difícil. As galerias reais têm serviços, pregagens, rede e textura de rocha; onde um troço é genuinamente sem características, o controlo em cada extremidade segura-o.
Como se comparam ±0,03 % com o que precisamos?
Numa galeria de 500 m com controlo nas duas pontas e algumas estações pelo meio, o resíduo fica bem dentro da precisão de superfície de ±10 mm. O número importa sobretudo em longas poligonais sem controlo — um nível antigo, o interior de um realce — onde limita o erro.
O SLAM é só para o subsolo?
Não. O Jet usa o mesmo posicionamento à superfície, onde o GNSS é acrescentado para a georreferenciação no Artec Twins. No subsolo, o SLAM é a única opção, e é por isso que é explicado aqui.
Aplicações relacionadas

Fale-nos dos seus levantamentos subterrâneos
Descreva o desenvolvimento, a rede de controlo e como decorre hoje o levantamento. Um especialista em mineração responderá com a forma como um levantamento SLAM se ligaria ao seu controlo e o que mudaria no ciclo.