
SLAM-LiDAR voor ondergrondse mijnbouw
Elk punt dat een bewegende scanner vastlegt, is maar zo goed als zijn kennis van waar hij was toen hij het vastlegde. Bovengronds komt die kennis van satellieten. Ondergronds moet ze ergens anders vandaan komen, en SLAM — simultaneous localisation and mapping — is dat ergens anders.
De scanner bouwt een kaart van de geometrie om zich heen en positioneert zich tegelijk ten opzichte van die kaart, met ±0,03 % positiedrift, en de ondergrondse inmeting heeft geen opstelling meer nodig.
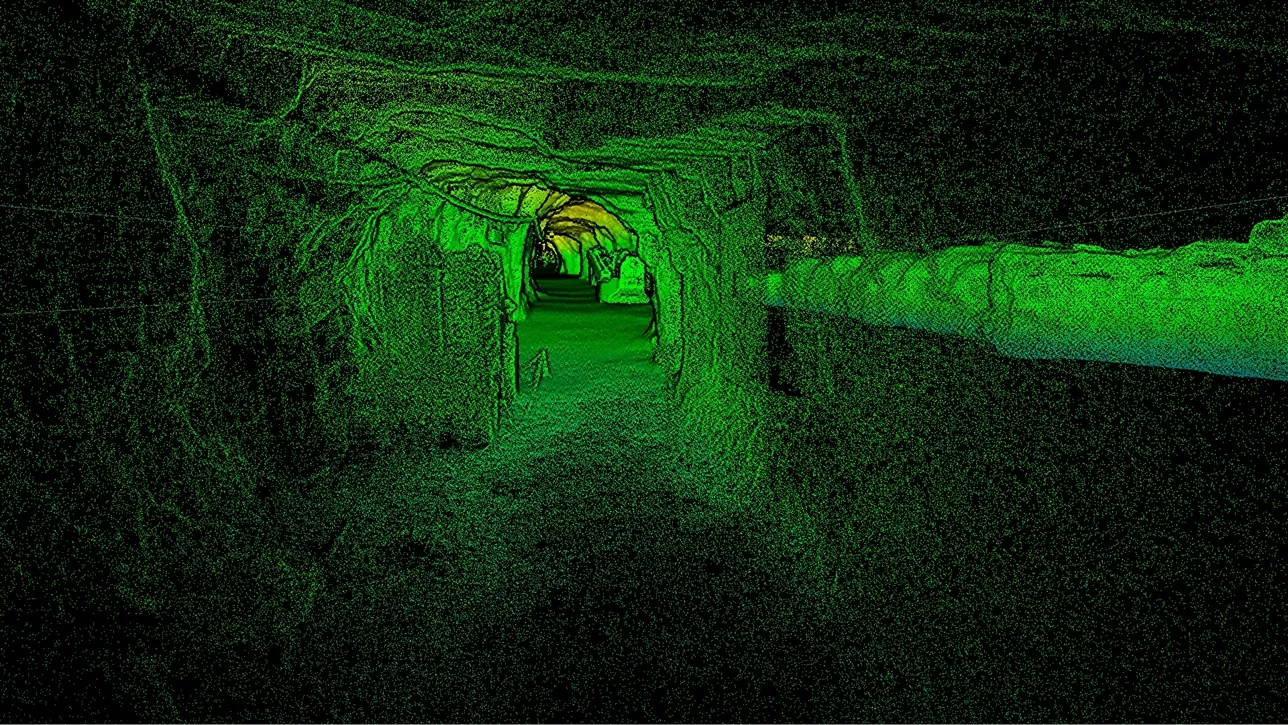
Wat is SLAM-LiDAR en waarom gebruikt de mijnbouw het?
Met SLAM positioneert een bewegende scanner zichzelf vanuit de geometrie, zonder GPS, op ±0,03 % drift — galerijen en kamers ingemeten zonder opstellingen.
 Positie uit geometrieHet gesteente is de referentie; geen satellieten, geen targets, geen opstelling.
 ±0,03 % driftDe positiefout groeit met de afgelegde afstand, en de grondslag zet hem terug.
 Lussen sluitenTerugkeren naar een al gescande plek corrigeert het hele traject daartussen.
 Gekoppeld aan mijnrasterDe grondslag plaatst het model nog altijd waar het mijnplan het verwacht.
Hoe een scanner in het donker weet waar hij is
Een LiDAR-scanner meet vele keren per seconde de afstand tot alles om zich heen. Sta stil en dat geeft een scan vanaf één bekende positie. Begin te lopen en elke nieuwe scan overlapt sterk met de vorige; de geometrie die in beide voorkomt — de vorm van de wanden, het dak, een leiding, een ankerplaat — vertelt de scanner hoe ver en in welke richting hij zich ertussen heeft verplaatst. Rijg die bewegingen aaneen en de scanner heeft een traject en een kaart, tegelijk opgebouwd, met niets dan het gesteente als referentie. Dat is SLAM.
De zwakte is dat elke schatting van beweging een kleine fout bevat, en die fouten stapelen zich op met de afstand: dat is drift, en Artec Jet beperkt die tot ±0,03 % — in de orde van 0,3 m over een kilometer zonder enige andere informatie. Twee dingen houden het in de praktijk ver daaronder. Lussluiting: wanneer de scanner terugkeert naar een plek die hij al heeft gescand, herkent hij de geometrie en corrigeert hij het hele traject daartussen. En grondslag: elk bekend meetpunt dat de scanner passeert, is een punt waar de drift wordt teruggezet naar het eigen coördinatensysteem van de mijn.
Wat dit voor de ondergrondse inmeting verandert, is de opstelling. Een statiefinstrument moet op elke positie worden waterpas gezet en georiënteerd op bekende punten; een SLAM-scanner wordt van schachtmond naar front en terug gedragen, of een kamer in gevlogen, en positioneert zich onderweg op ±10 mm ondergronds. Artec Twins registreert het traject op de gepasseerde grondslag en het resultaat is de complete gang, van vloer tot dak, in mijnraster — in de tijd die de wandeling kostte.
Hoe de inmeting ontstaat terwijl u loopt
Wat er tussen schachtmond en front gebeurt, op volgorde.
- 1. Begin op een bekend puntDe eerste scans liggen vast aan een meetpunt, dus het traject begint in mijnraster.
- 2. Volg bewegingElke scan wordt op gedeelde geometrie aan de vorige gekoppeld; de verschuiving ertussen is de beweging.
- 3. Bouw de kaartScans groeien uit tot een kaart van de gang, met tot 1,9 miljoen punten per seconde, 360° × 290° rond de scanner.
- 4. Lussen sluiten en grondslag rakenOpnieuw bezochte geometrie en gepasseerde meetpunten corrigeren het traject; drift wordt telkens teruggezet.
 5. Registreer in TwinsHet hele traject is gekoppeld aan alle grondslag die het raakte; de gang wordt in mijnraster geëxporteerd als LAS, LAZ of E57.
Welke scanner voor dit werk
SLAM is een methode voor positionering; één apparaat op deze site is eromheen gebouwd.

Artec Jet
- Ideaal voor
- Elke ondergrondse inmeting die in beweging moet gebeuren, zonder GPS
- Type
- Multimodale SLAM-LiDAR
- Positiedrift
- ±0,03 %
- Nauwkeurigheid, tot
- ±10 mm ondergronds, ±15 mm algemeen
- Verandering detecteren
- ±5 mm
- Opnamesnelheid
- Tot 1.900.000 punten/s, drievoudige retour
- Beeldveld
- 360° × 290°
Jet is een multimodale SLAM-LiDAR-scanner: hij positioneert zich vanuit de geometrie die hij vastlegt, met ±0,03 % positiedrift, en neemt op met tot 1,9 miljoen punten per seconde met drievoudige retour over 360° × 290°. De nauwkeurigheid is ±10 mm ondergronds, veranderingsdetectie ±5 mm tussen scans. Met 1,57 kg en 16 uur opslag aan boord wordt hij gedragen, op de rug, op een stok, gereden, in een kooi of gevlogen.

Artec Ray II
- Ideaal voor
- De referentie op landmeetniveau waaraan het SLAM-traject vastligt
- Type
- Stationaire laser met groot bereik, op statief
- Nauwkeurigheid, tot
- 1,9 mm op 10 m, 2,9 mm op 20 m, 5,3 mm op 40 m
- Meetruis
- 0,4 mm op 10 m
- Bereik
- 0,5–130 m
- Scantijd
- 1 min 42 s bij 3 mm, 10 m, zonder textuur
- Beeldveld
- 360° × 300°
Een SLAM-inmeting is maar zo goed als de grondslag waarop ze is geregistreerd, en Ray II op statief levert die op 1,9 mm op 10 m: een portaal, een station, een hal vastgelegd als vaste referentie. Het gelopen Jet-traject registreert op die opnamen én op de meetpunten, en de drift wordt door beide begrensd.
Zie een hellingbaan gelopen van portaal tot front zonder opstellingen, met het traject dat sluit op de gepasseerde grondslag — vraag een demo aan voor uw meetteam.
Vraag een demo aanVragen van landmeters
Vervangt SLAM de grondslag?
Nee — het vervangt de opstelling. De scanner positioneert zich tussen de meetpunten; de meetpunten plaatsen het model nog steeds in mijnraster en zetten de drift terug. Een mijn met goede grondslag haalt het meeste uit SLAM, niet het minste.
Wat gebeurt er in een gang zonder kenmerken?
SLAM heeft geometrie nodig om tegen te matchen, en een lange, gladde, rechte tunnel met niets op de wanden is het moeilijkste geval. Echte mijngangen hebben leidingen, ankers, gaas en gesteentetextuur; waar een stuk werkelijk kenmerkloos is, houdt grondslag aan elk uiteinde het vast.
Hoe verhoudt ±0,03 % zich tot wat wij nodig hebben?
Over een gang van 500 m met grondslag aan beide uiteinden en een paar meetpunten ertussen blijft het residu ruim binnen de oppervlaktenauwkeurigheid van ±10 mm. Het cijfer telt vooral bij lange traverses zonder grondslag — een oud niveau, het binnenste van een kamer — waar het de fout begrenst.
Is SLAM alleen voor ondergronds?
Nee. Jet gebruikt dezelfde positionering bovengronds, waar GNSS wordt toegevoegd voor de georeferentie in Artec Twins. Ondergronds is SLAM de enige optie, en daarom wordt het hier uitgelegd.
Verwante toepassingen

Vertel ons over uw ondergrondse inmetingen
Beschrijf de ontwikkeling, het grondslagnet en hoe de inmeting nu verloopt. Een mijnbouwspecialist komt terug met hoe een SLAM-inmeting aan uw grondslag zou koppelen en wat die in de cyclus zou veranderen.