
SLAM-LiDAR für den Untertagebergbau
Jeder Punkt, den ein bewegter Scanner erfasst, ist nur so gut wie sein Wissen darüber, wo er war, als er ihn erfasst hat. Über Tage kommt dieses Wissen von Satelliten. Unter Tage muss es von woanders kommen, und SLAM — Simultaneous Localisation and Mapping — ist dieses Woanders.
Der Scanner baut eine Karte der Geometrie um sich herum auf und positioniert sich gleichzeitig gegen diese Karte, bei ±0,03 % Positionsdrift, und die Vermessung unter Tage braucht keine Aufstellung mehr.
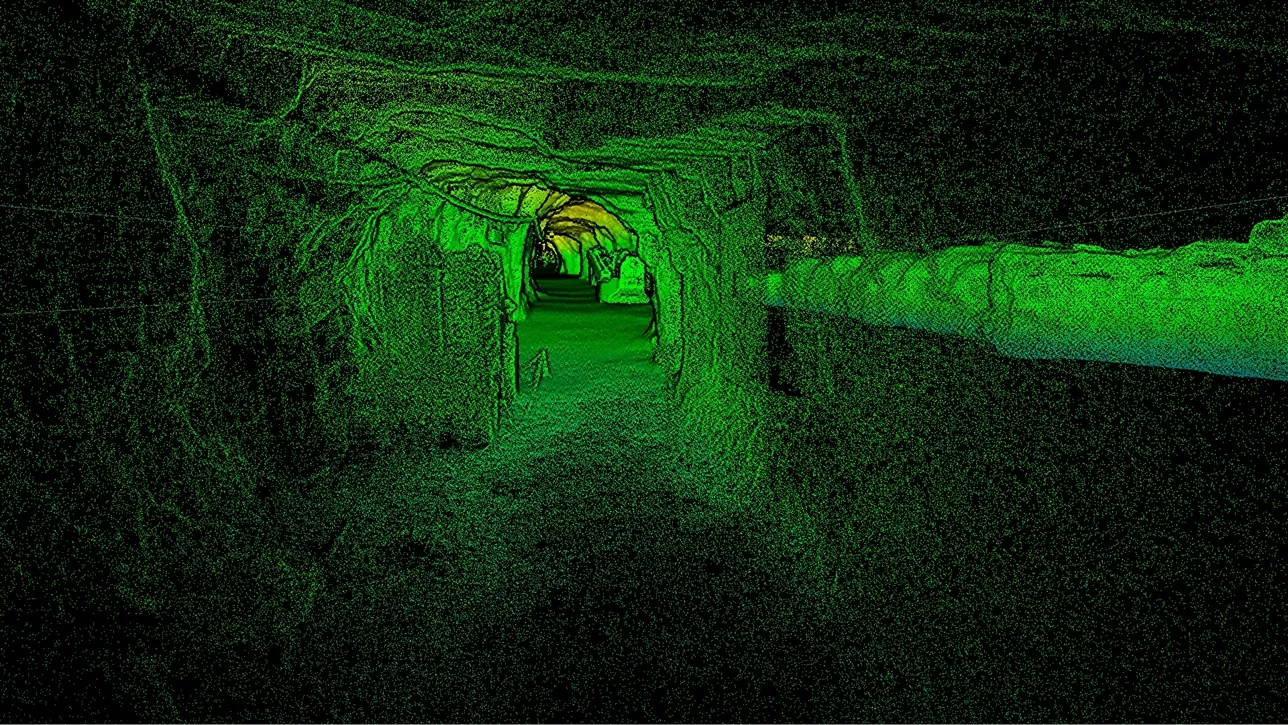
Was ist SLAM-LiDAR, und warum nutzt es der Bergbau?
SLAM lässt einen bewegten Scanner sich aus der Geometrie positionieren, die er erfasst, ohne GPS, bei ±0,03 % Drift — sodass Strecken und Abbaukammern ohne Aufstellungen vermessen werden.
 Position aus der GeometrieDas Gebirge ist die Referenz; keine Satelliten, keine Zielmarken, keine Aufstellung.
 ±0,03 % DriftDer Positionsfehler wächst mit der zurückgelegten Strecke, und Festpunkte setzen ihn zurück.
 Schleifen schließenDie Rückkehr an eine bereits gescannte Stelle korrigiert die gesamte Trajektorie dazwischen.
 Ans Grubennetz angebundenFestpunkte setzen das Modell weiterhin dorthin, wo der Grubenplan es vorgibt.
Wie ein Scanner im Dunkeln weiß, wo er ist
Ein LiDAR-Scanner misst viele Male pro Sekunde die Entfernung zu allem um sich herum. Steht man still, ergibt das einen Scan von einer bekannten Position. Geht man los, überlappt jeder neue Scan stark mit dem vorherigen; die Geometrie, die in beiden auftaucht — die Form der Stöße, die Firste, ein Rohr, eine Ankerplatte — sagt dem Scanner, wie weit und in welche Richtung er sich dazwischen bewegt hat. Reiht man diese Bewegungen aneinander, hat der Scanner eine Trajektorie und eine Karte, gleichzeitig aufgebaut, mit nichts als dem Gebirge als Referenz. Das ist SLAM.
Die Schwäche ist, dass jede Bewegungsschätzung einen winzigen Fehler trägt und sich die Fehler mit der Entfernung ansammeln: Das ist die Drift, und Artec Jet hält sie auf ±0,03 % — in der Größenordnung von 0,3 m auf einen Kilometer ganz ohne weitere Information. Zwei Dinge halten sie in der Praxis weit darunter. Schleifenschluss: Kehrt der Scanner an eine bereits gescannte Stelle zurück, erkennt er die Geometrie und korrigiert die gesamte Trajektorie dazwischen. Und Festpunkte: Jeder bekannte Festpunkt, den der Scanner passiert, ist ein Punkt, an dem die Drift auf das Koordinatensystem des Bergwerks zurückgesetzt wird.
Was sich damit für die Vermessung unter Tage ändert, ist die Aufstellung. Ein Stativinstrument muss an jeder Position horizontiert und über bekannte Punkte orientiert werden; ein SLAM-Scanner wird vom Schachtkopf zur Ortsbrust und zurück getragen oder in eine Abbaukammer geflogen und positioniert sich den ganzen Weg bei ±10 mm unter Tage. Artec Twins registriert die Trajektorie auf die passierten Festpunkte, und das Ergebnis ist die komplette Strecke, von der Sohle bis zur Firste, im Grubennetz — in der Zeit, die der Durchgang gedauert hat.
Wie die Vermessung beim Gehen entsteht
Was zwischen Mundloch und Ortsbrust passiert, der Reihe nach.
- 1. An bekanntem Punkt startenDie ersten Scans werden an einen Festpunkt angebunden, sodass die Trajektorie im Grubennetz beginnt.
- 2. Bewegung verfolgenJeder Scan wird auf gemeinsamer Geometrie dem vorherigen zugeordnet; der Versatz dazwischen ist die Bewegung.
- 3. Die Karte aufbauenScans sammeln sich zu einer Karte der Strecke, mit bis zu 1,9 Millionen Punkten pro Sekunde, 360° × 290° um den Scanner.
- 4. Schleifen schließen und Festpunkte treffenErneut besuchte Geometrie und passierte Festpunkte korrigieren die Trajektorie; die Drift wird jedes Mal zurückgesetzt.
 5. In Twins registrierenDie volle Trajektorie wird an alle berührten Festpunkte angebunden; die Strecke wird im Grubennetz als LAS, LAZ oder E57 exportiert.
Welcher Scanner für diese Arbeit
SLAM ist eine Methode der Positionierung; ein Gerät auf dieser Website ist darum herum gebaut.

Artec Jet
- Am besten für
- Jede Vermessung unter Tage, die in Bewegung und ohne GPS erledigt werden muss
- Typ
- Multimodales SLAM-LiDAR
- Positionsdrift
- ±0,03 %
- Genauigkeit, bis zu
- ±10 mm unter Tage, ±15 mm allgemein
- Änderungserkennung
- ±5 mm
- Erfassungsgeschwindigkeit
- Bis zu 1.900.000 Punkte/s, dreifache Rückgabe
- Sichtfeld
- 360° × 290°
Jet ist ein multimodaler SLAM-LiDAR-Scanner: Er positioniert sich aus der Geometrie, die er erfasst, hält ±0,03 % Positionsdrift und erfasst mit bis zu 1,9 Millionen Punkten pro Sekunde mit Dreifach-Echo über 360° × 290°. Die Genauigkeit liegt bei ±10 mm unter Tage, die Änderungserkennung bei ±5 mm zwischen Scans. Mit 1,57 kg und 16 Stunden internem Speicher wird er getragen, umgeschnallt, an der Stange geführt, gefahren, im Käfig abgesenkt oder geflogen.

Artec Ray II
- Am besten für
- Die Referenz in Vermessungsgüte, an die die SLAM-Trajektorie angebunden wird
- Typ
- Stationärer Langstrecken-Laser, auf Stativ montiert
- Genauigkeit, bis zu
- 1,9 mm bei 10 m, 2,9 mm bei 20 m, 5,3 mm bei 40 m
- Entfernungsrauschen
- 0,4 mm bei 10 m
- Reichweite
- 0,5–130 m
- Scandauer
- 1 min 42 s bei 3 mm, 10 m, ohne Textur
- Sichtfeld
- 360° × 300°
Eine SLAM-Vermessung ist nur so gut wie die Festpunkte, auf die sie registriert wird, und Ray II auf dem Stativ liefert das bei 1,9 mm bei 10 m: ein Mundloch, ein Füllort, eine Kammer als feste Referenz erfasst. Die abgegangene Jet-Trajektorie registriert sich auf diese Erfassungen ebenso wie auf die Festpunkte, und die Drift wird von beiden begrenzt.
Sehen Sie eine Rampe vom Mundloch bis zur Ortsbrust ohne Aufstellungen abgegangen, und die Trajektorie, die sich auf den passierten Festpunkten schließt — buchen Sie eine Demo für Ihr Vermessungsteam.
Demo buchenFragen, die Vermesser stellen
Ersetzt SLAM die Festpunkte?
Nein — es ersetzt die Aufstellung. Der Scanner positioniert sich zwischen den Festpunkten; die Festpunkte setzen das Modell weiterhin ins Grubennetz und setzen die Drift zurück. Ein gut vermarktes Bergwerk holt aus SLAM am meisten heraus, nicht am wenigsten.
Was passiert in einer Strecke ohne Merkmale?
SLAM braucht Geometrie zum Zuordnen, und ein langer, glatter, gerader Tunnel ohne etwas an den Wänden ist der schwierigste Fall. Echte Grubenstrecken haben Leitungen, Anker, Maschendraht und Gesteinstextur; wo ein Abschnitt wirklich merkmalslos ist, halten ihn Festpunkte an beiden Enden.
Wie verhalten sich ±0,03 % zu dem, was wir brauchen?
Über eine 500 m lange Strecke mit Festpunkten an beiden Enden und ein paar dazwischen liegt die Restklaffe deutlich innerhalb der ±10 mm Oberflächengenauigkeit. Die Zahl zählt am meisten bei langen Zügen ohne Festpunkte — eine alte Sohle, das Innere einer Abbaukammer — wo sie den Fehler begrenzt.
Ist SLAM nur für unter Tage?
Nein. Jet nutzt über Tage dieselbe Positionierung, wo in Artec Twins GNSS für die Georeferenzierung hinzukommt. Unter Tage ist SLAM die einzige Option, und deshalb wird es hier erklärt.
Verwandte Anwendungen

Erzählen Sie uns von Ihren Vermessungen unter Tage
Beschreiben Sie die Auffahrung, das Festpunktnetz und wie die Aufnahme heute läuft. Ein Bergbau-Spezialist meldet sich mit einer Einschätzung, wie eine SLAM-Vermessung an Ihre Festpunkte anbinden und was sie im Zyklus ändern würde.