
LiDAR för gruvdrift
LiDAR är en avståndsmätning gjord med ljus, miljontals gånger per sekund, och allt annat — SLAM, mobil kartering, drönarinsamling, digitala tvillingar — är en fråga om hur sensorn förflyttas och vad som görs med punkterna. Valen betyder mer än förkortningarna, eftersom vart och ett avgör vad som mäts och med vilken noggrannhet.
Sju ämnen nedan: fyra sätt att samla in, tre saker som data blir.
 Allt i sikteUpp till 1,9 miljoner punkter per sekund över 360° × 290°: ytan, inte ett stickprov av den.
 Position från bergetSLAM håller ±0,03 % drift utan satelliter, vilket är det som får den att fungera under jord.
 Noggrannhet på angivet avstånd1,9 mm på 10 m från stativ; ±10 mm under jord i rörelse. Avståndet är en del av siffran.
 Öppna formatLAS, LAZ och E57 — punktmolnet landar i det paket ni redan använder.
Metoder för insamling
Hur sensorn förflyttas avgör vad den når och hur noggrant den registrerar det.
Data och leverabler
Vad punkterna blir, och hur de når dem som använder dem.
Varför sättet att samla in betyder mer än sensorn
Två LiDAR-skannrar kan bära liknande sensorer och ge helt olika inmätningar, eftersom inmätningen avgörs av hur sensorn rör sig. En skanner på stativ står stilla medan den registrerar, så varje punkt mäts från en känd position och noggrannheten är instrumentets — 1,9 mm på 10 m för Artec Ray II. En skanner som rör sig måste veta var den var för var och en av den miljon punkter den registrerade den sekunden, och hur den vet det — GNSS ovan jord, SLAM mot geometrin under jord — sätter noggrannheten på allt den producerar: ±15 mm ovan jord och ±10 mm under jord för Artec Jet, med ±0,03 % positionsdrift.
Ingen av dem är den bättre metoden; de besvarar olika frågor. Stativskannern ger geometri av mätkvalitet för väggen som godkänns och upplaget som faktureras. Den rörliga skannern täcker en ort i gångfart, en transportväg i körhastighet och ett rum från en drönare, på platser där ett stativ aldrig kan ställas. De flesta verksamheter kör båda, och punktmolnsflödet — registrering, georeferering, rensning, export som LAS, LAZ eller E57 — är det som gör båda till en enda modell planeringspaketet läser.
Uppmätt, inte påstått
Vad punkterna blir
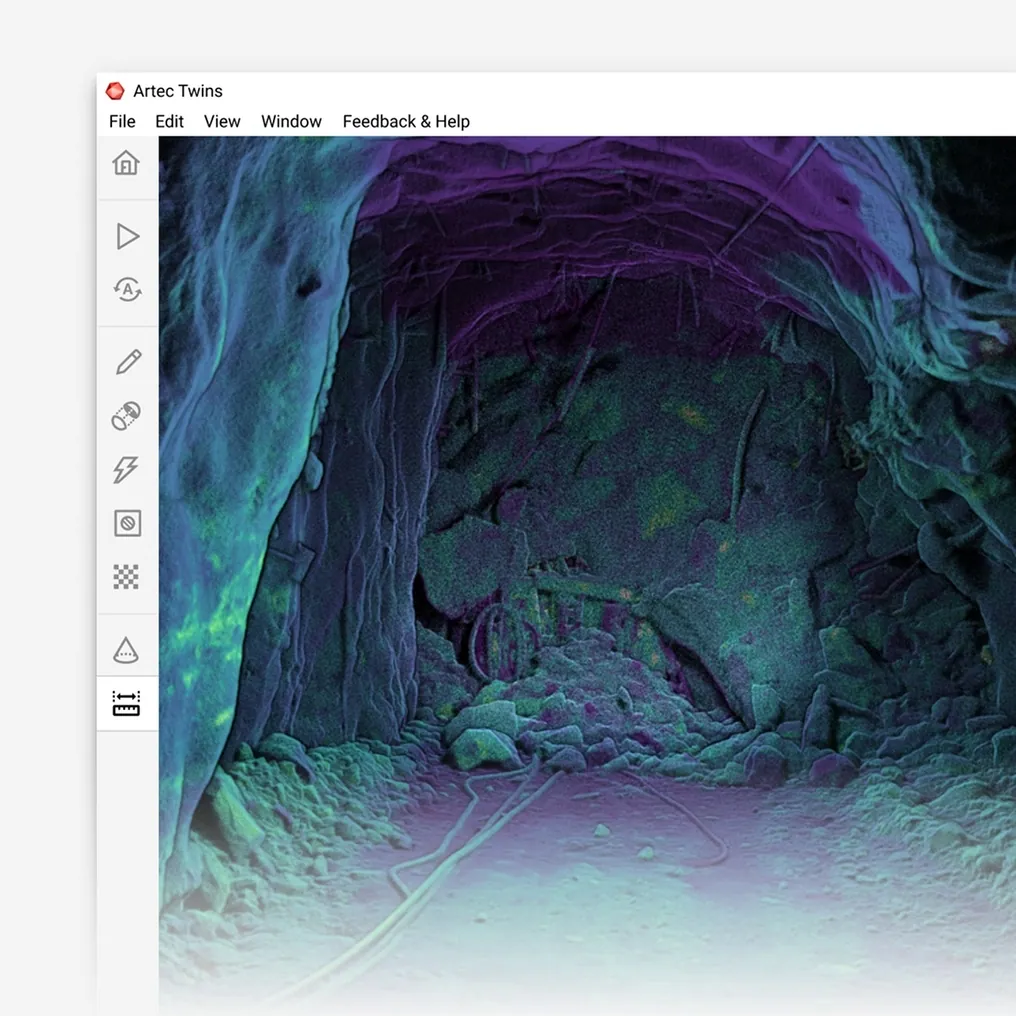

En digital tvilling: Gruvan som den är, uppdaterad varje gång den skannas, för planering, ventilation, räddning och arkivet.

Volymer: Rum, upplag, tippar och salvor som slutna solider, avstämda mot planen.

Förändring: Två epoker överlagrade: konvergens, släntrörelse, slitage, vid ±5 mm.

Planerings-modellen: LAS, LAZ och E57 in i Vulcan, Deswik, Micromine, Surpac eller Leapfrog, precis som de är.
Se en gången ort, ett fluget rum och en stativskannad vägg registrerade till en enda modell och öppnade i ert planeringspaket — boka en demo för era mät- och teknikteam.
Boka en demoFrågor som kommer upp före första jobbet
Vad är skillnaden mellan LiDAR och laserskanning?
Ingen som betyder något här: LiDAR är mätprincipen — avstånd från tiden det tar för ljuset att återvända — och en laserskanner är ett instrument som använder den. De användbara skillnaderna är mellan en skanner som står stilla under registreringen och en som rör sig, och mellan en som positionerar sig med GNSS och en som positionerar sig med SLAM.
Hur noggrann är LiDAR för gruvdrift?
Det beror på metoden och avståndet, vilket är varför en siffra utan någotdera är meningslös. Ray II på stativ: 1,9 mm på 10 m, 5,3 mm på 40 m. Jet i rörelse: ±10 mm under jord, ±15 mm ovan jord, med ±5 mm förändringsdetektering mellan skanningar. Var och en har sin egen sida här.
Fungerar LiDAR under jord utan GPS?
Ja, med SLAM. Jet bygger sin egen referens från geometrin runt omkring och håller ±0,03 % positionsdrift mot den, så en ramp eller ett rum mäts in utan någon signal från ytan. Stomnätet knyter modellen till koordinatnätet.
Kan LiDAR flygas?
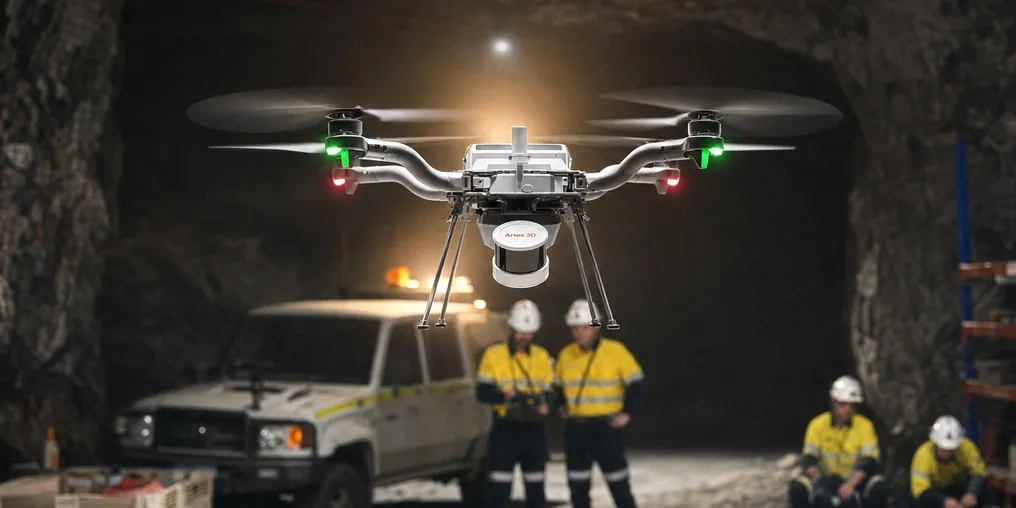
Jet monteras på en drönare som planerar sin egen flygväg — även under jord, i totalt mörker, och väjer för hinder så fina som 2 mm kablar. Rum, schakt, malmschakt och gamla gruvrum är där det betyder något.
Vad kommer ut, och läser vår programvara det?
Punktmoln som LAS, LAZ och E57, och standardmesh, från Artec Twins. Maptek Vulcan, Deswik, Micromine, GEOVIA Surpac och Leapfrog läser dem direkt.
Behöver vi LiDAR eller en handhållen skanner med strukturerat ljus?
Båda, oftast. LiDAR — Jet och Ray II — täcker marken, öppningarna och verket. Artec Leo, en handhållen skanner med strukturerat ljus, registrerar komponenter vid 0,1 mm: foder, mantlar, delar. Jämförelsenavet på den här webbplatsen är där det valet reds ut.
Andra områden inom gruvmätning

Berätta vad ni behöver LiDAR till
Beskriv anläggningen, åtkomsten och var data måste hamna. En gruvspecialist återkommer med den insamlingsmetod som passar — stativ, till fots, från fordon eller i luften — och den noggrannhet ni kan vänta av den.