
LiDAR móvil para minería
Un escáner de trípode mide donde se estaciona. Un escáner móvil mide adondequiera que se lo lleve — a mano por un frente, a la espalda por una planta, montado en el vehículo que recorre el tajo cada turno — y el levantamiento dura lo que dura el trayecto.
Posicionado por SLAM con ±0,03 % de deriva, el escáner en movimiento registra ±10 mm bajo tierra y ±15 mm en superficie, y un levantamiento que era una secuencia de estacionamientos se convierte en un recorrido a pie o en vehículo.
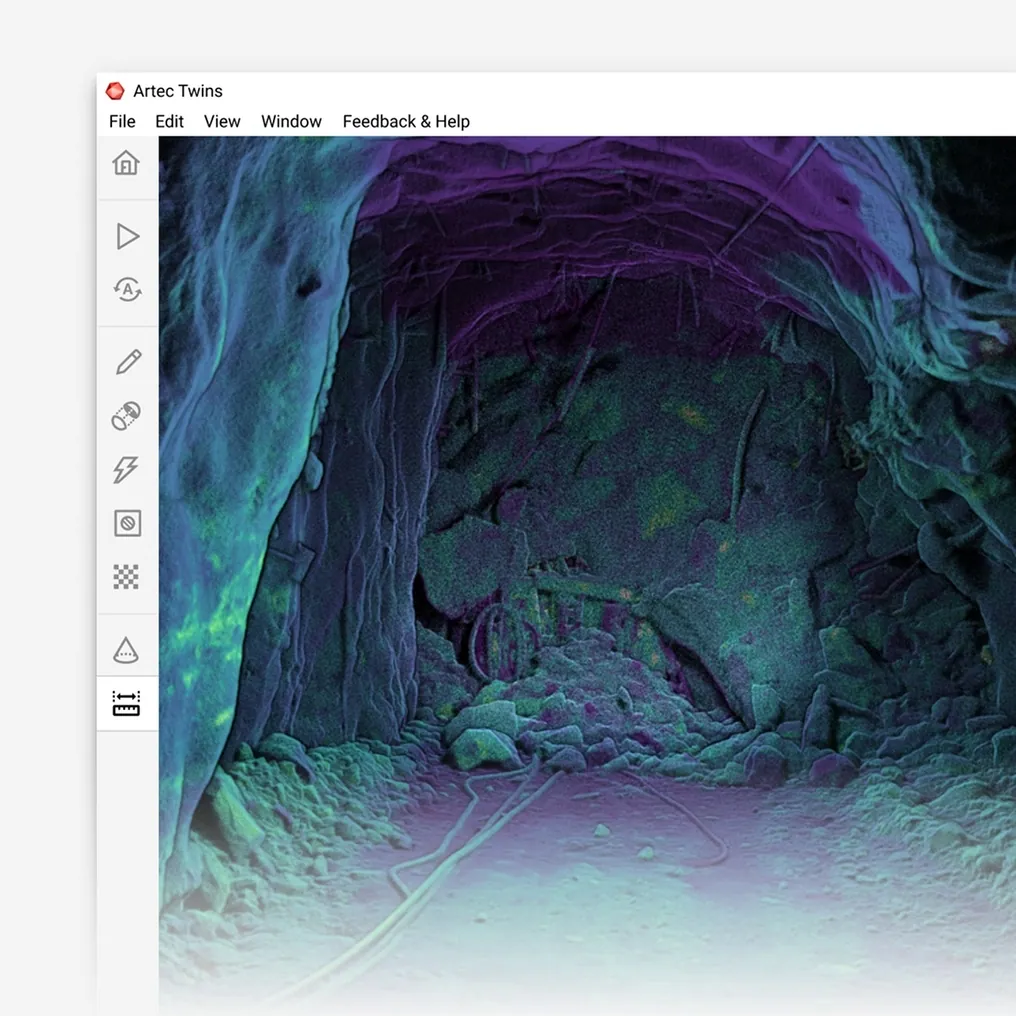
¿Qué es el LiDAR móvil en minería?
Un escáner LiDAR que registra en movimiento — a mano, en mochila o en vehículo — posicionado por SLAM con ±0,03 % de deriva; frentes y caminos a ±10–15 mm.
 Levantar a paso de marchaUn frente levantado de piso a techo en el tiempo que se tarda en caminar hasta él.
 O a velocidad de conducciónUn camino de acarreo, una rampa o el piso de un tajo registrados desde el vehículo que ya los recorre.
 Sin estacionamientosEl SLAM posiciona el escáner a partir de la geometría; no hay estación, ni nivelación, ni vista atrás.
 Cada turno, no cada trimestreUn levantamiento lo bastante barato para repetirse se convierte en un registro de monitoreo.
Por qué el levantamiento era una cola de estacionamientos
Un levantamiento estático está limitado por el número de posiciones en las que se puede estacionar el instrumento. Cada estacionamiento cuesta minutos, necesita una plataforma estable y línea de visión, y registra lo visible desde ese único punto. Una galería larga, una rampa sinuosa o un tajo con decenas de bancos se convierten en un día de estacionamientos, y el intervalo de levantamiento lo marca cuántas veces puede permitirse la cuadrilla ese día. Los lugares entre estacionamientos — tras una curva, detrás de un hombro, a lo largo de un camino en el que nadie se detuvo — se interpolan.
El coste no es solo tiempo. Donde se puede estacionar el instrumento es donde el topógrafo puede estar con seguridad, así que las partes de la mina que más necesitan levantarse — el frente de trabajo, el banco activo, la cresta del botadero — son las que menos se levantan. Y un levantamiento demasiado caro para repetirlo no puede mostrar cambios: la convergencia, el desgaste de caminos y el movimiento de taludes son comparaciones entre dos levantamientos que nunca se hicieron.
El LiDAR móvil elimina el estacionamiento. El Artec Jet registra hasta 1,9 millones de puntos por segundo en 360° × 290° mientras se lleva a mano, en mochila o montado en un vehículo, posicionándose por SLAM contra la geometría que lo rodea con ±0,03 % de deriva — ±10 mm bajo tierra, ±15 mm en superficie — y vinculándose al control topográfico dondequiera que pase por una estación. Un frente se levanta en un recorrido a pie, un camino de acarreo en un trayecto en vehículo, el piso de un tajo de camino al frente, y como el levantamiento cuesta un trayecto y no un día, se repite con la frecuencia suficiente para mostrar lo que ha cambiado.
De un trayecto a un levantamiento
Todo lo que se mueve por la mina puede llevar el escáner.
 1. Empezar en el controlEmpiece en una estación conocida, o con GNSS en superficie, para que la captura lleve la malla de mina desde el primer metro.
- 2. A pie o en vehículoA mano, en mochila o montado en vehículo; el Jet registra todo en una vista de 360° × 290° al ritmo del trayecto.
- 3. El SLAM mantiene la posición±0,03 % de deriva a partir de la geometría, revinculada en cada estación por la que se pasa; los bucles se cierran automáticamente.
 4. RegistrarArtec Twins registra la trayectoria al control y la fusiona con capturas de trípode o dron de la misma área.
 5. ExportarLAS, LAZ o E57 al paquete de planificación; el trayecto es ahora el levantamiento.
Qué escáner para este trabajo
Un equipo está construido para moverse; el escáner de trípode se le suma donde se quiere precisión de calidad topográfica en una superficie concreta.

Artec Jet
- Ideal para
- A mano, en mochila o en vehículo — el levantamiento móvil en sí
- Tipo
- LiDAR SLAM multimodal
- Precisión, hasta
- ±10 mm bajo tierra, ±15 mm en general
- Detección de cambios
- ±5 mm
- Alcance
- 0,5–300 m
- Deriva de posición
- ±0,03 %
- Despliegue
- Manual, mochila, pértiga, dron, vehículo, jaula, robot
El Jet pesa 1,57 kg y se monta a mano, en mochila, en pértiga, en vehículo, en jaula, en dron o como carga de un robot. Su posicionamiento SLAM mantiene ±0,03 % de deriva sin GPS, sus 512 GB de almacenamiento interno registran unas 16 horas, y su grado IP65 y su rango de −10 °C a +45 °C cubren un turno de mina. La precisión es ±10 mm bajo tierra y ±15 mm en superficie, con detección de cambios de ±5 mm entre visitas.

Artec Ray II
- Ideal para
- Una pared, pila o estructura concreta a 1,9 mm a 10 m, registrada en el modelo móvil
- Tipo
- Láser estacionario de largo alcance, montado en trípode
- Precisión, hasta
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Ruido de medición
- 0,4 mm a 10 m
- Alcance
- 0,5–130 m
- Tiempo de escaneo
- 1 min 42 s a 3 mm, 10 m, sin textura
- Campo de visión
- 360° × 300°
Donde una superficie lleva una cifra aprobada — un talud, un acopio facturado — el Ray II sobre trípode la registra a 1,9 mm a 10 m y se registra en el modelo del Jet en Twins. El escáner móvil cubre la mina; el escáner de trípode pone calidad topográfica donde se paga por ella.
Vea una rampa levantada desde el vehículo durante el descenso y un frente levantado en el camino a pie hasta la cara, ambos en la malla de mina antes de que termine el turno — solicite una demo para su cuadrilla de topografía.
Solicitar una demoPreguntas que hacen los topógrafos
¿Qué precisión tiene un escáner en movimiento frente a un trípode?
Menor, por punto: ±10 mm bajo tierra y ±15 mm en superficie para el Jet, frente a 1,9 mm a 10 m para el Ray II inmóvil. La precisión del escáner móvil es la precisión de saber dónde estaba; la del escáner de trípode es la del instrumento. La mayoría de las minas usan ambos.
¿Qué significa en la práctica una deriva SLAM de ±0,03 %?
En 1.000 m de galería recorrida a pie sin ningún control, el error de posición es del orden de 0,3 m; vincule a una estación cada pocos cientos de metros y es mucho menor. Por eso el recorrido empieza en control y pasa por estaciones a lo largo del camino.
¿Puede montarse en un vehículo que ya tenemos?
Sí. El Jet está diseñado para montarse en vehículo además de sus otros despliegues, así que un vehículo ligero que recorre el tajo o la rampa cada turno lo registra cada turno.
¿Y una mochila en una planta o un taller?
El soporte de mochila es exactamente para eso: un recorrido a pie por una planta o a lo largo de una galería de cintas registra el as-built a ±15 mm sin un solo estacionamiento de trípode.
Aplicaciones relacionadas

Cuéntenos adónde llevaría un escáner móvil
Describa las áreas que más levanta y cómo se hace hoy el levantamiento. Un especialista en minería le responderá con qué despliegue encaja — a mano, en mochila o en vehículo — y qué precisión daría en esas áreas.