
LiDAR mobile per il settore minerario
Uno scanner su treppiede misura dove viene posizionato. Uno scanner mobile misura ovunque lo si porti — a mano lungo una galleria, sulla schiena attraverso un impianto, montato sul veicolo che percorre la cava a ogni turno — e il rilievo dura quanto il tragitto.
Posizionato dallo SLAM a ±0,03 % di deriva, lo scanner in movimento registra ±10 mm sottoterra e ±15 mm in superficie, e un rilievo che era una sequenza di stazionamenti diventa una camminata o un tragitto in veicolo.
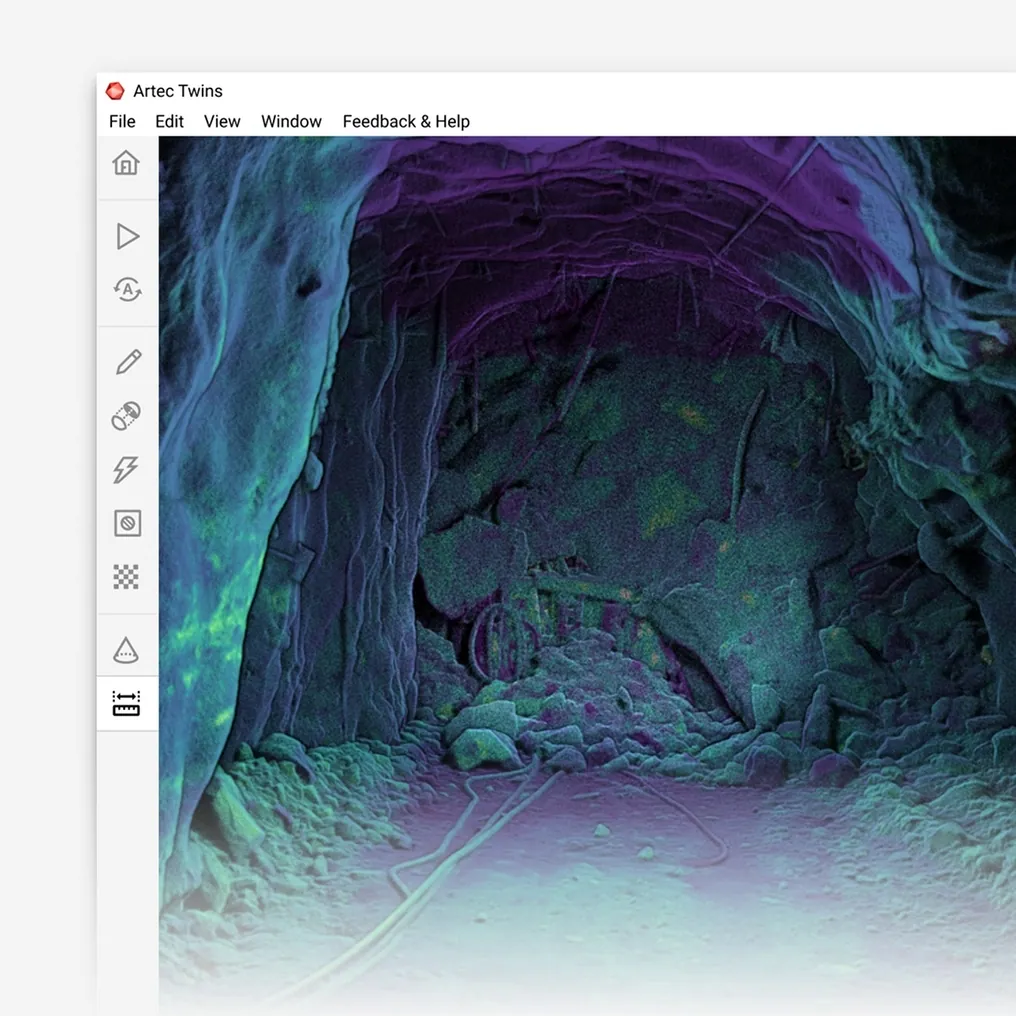
Cos'è il LiDAR mobile in miniera?
Uno scanner LiDAR che registra mentre si muove — a mano, indossato o su veicolo — posizionandosi con lo SLAM a ±0,03 % di deriva, così gallerie e strade si rilevano a ±10–15 mm.
 Rilievo a passo d'uomoUna galleria rilevata dalla platea alla volta nel tempo necessario a raggiungere il fronte a piedi.
 O a velocità di marciaUna pista di trasporto, una rampa o un fondo cava registrati dal veicolo che già li percorre.
 Nessuno stazionamentoLo SLAM posiziona lo scanner dalla geometria; non c'è stazione, né livellamento, né orientamento.
 Ogni turno, non ogni trimestreUn rilievo abbastanza economico da ripetere diventa un registro di monitoraggio.
Perché il rilievo era una fila di stazionamenti
Un rilievo statico è limitato dal numero di posizioni in cui lo strumento può essere stazionato. Ogni stazionamento costa minuti, richiede una base stabile e linea di vista, e registra ciò che è visibile da quel singolo punto. Una galleria lunga, una rampa tortuosa o una cava con decine di gradoni diventano una giornata di stazionamenti, e l'intervallo di rilievo è fissato da quanto spesso la squadra può permettersi quella giornata. I luoghi tra uno stazionamento e l'altro — oltre una curva, dietro una spalla, lungo una strada su cui nessuno si è fermato — vengono interpolati.
Il costo non è solo tempo. Dove si può stazionare lo strumento è dove il topografo può stare in sicurezza, quindi le parti della miniera che più hanno bisogno di rilievo — il fronte di lavoro, il gradone attivo, la cresta della discarica — sono quelle rilevate meno. E un rilievo troppo costoso da ripetere non può mostrare le variazioni: convergenza, usura delle strade e movimento dei versanti sono tutti confronti tra due rilievi mai eseguiti.
Il LiDAR mobile elimina lo stazionamento. Artec Jet registra fino a 1,9 milioni di punti al secondo su 360° × 290° mentre viene portato a mano, indossato su uno zaino o montato su un veicolo, posizionandosi con lo SLAM rispetto alla geometria circostante a ±0,03 % di deriva — ±10 mm sottoterra, ±15 mm in superficie — e legandosi al controllo topografico ovunque passi una stazione. Una galleria si rileva in una camminata, una pista di trasporto in un tragitto, un fondo cava andando verso il fronte, e poiché il rilievo costa un tragitto anziché una giornata viene ripetuto abbastanza spesso da mostrare cosa è cambiato.
Da un tragitto a un rilievo
Qualsiasi cosa si muova nella miniera può portare lo scanner.
 1. Partire dal controlloIniziare da una stazione nota, o con il GNSS in superficie, così l'acquisizione porta la griglia di miniera dal primo metro.
- 2. A piedi o in veicoloA mano, su zaino o montato su veicolo; il Jet registra tutto in una vista 360° × 290° al passo del tragitto.
- 3. Lo SLAM mantiene la posizione±0,03 % di deriva dalla geometria, rilegata a ogni stazione passata; i loop si chiudono automaticamente.
 4. RegistrareArtec Twins registra la traiettoria sul controllo e la unisce alle acquisizioni da treppiede o da drone della stessa area.
 5. EsportareLAS, LAZ o E57 nel pacchetto di pianificazione; il tragitto è ora il rilievo.
Quale scanner per questo lavoro
Un dispositivo è costruito per muoversi; lo scanner su treppiede lo affianca dove si vuole precisione topografica su una superficie specifica.

Artec Jet
- Ideale per
- A mano, indossato o su veicolo — il rilievo mobile vero e proprio
- Tipo
- LiDAR SLAM multimodale
- Precisione fino a
- ±10 mm sottoterra, ±15 mm in generale
- Rilevamento delle variazioni
- ±5 mm
- Portata
- 0,5–300 m
- Deriva di posizione
- ±0,03 %
- Modalità di impiego
- A mano, zaino, asta, drone, veicolo, gabbia, robot
Il Jet pesa 1,57 kg e si monta a mano, su zaino, su asta, su veicolo, in gabbia, su drone o come carico di un robot. Il suo posizionamento SLAM mantiene ±0,03 % di deriva senza GPS, i suoi 512 GB di memoria interna registrano circa 16 ore, e il grado IP65 e l'intervallo da −10 °C a +45 °C coprono un turno di miniera. La precisione è ±10 mm sottoterra e ±15 mm in superficie, con rilevamento delle variazioni a ±5 mm tra una visita e l'altra.

Artec Ray II
- Ideale per
- Una parete, un cumulo o una struttura specifici a 1,9 mm a 10 m, registrati nel modello mobile
- Tipo
- Laser stazionario a lungo raggio, su treppiede
- Precisione fino a
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Rumore di misura
- 0,4 mm a 10 m
- Portata
- 0,5–130 m
- Tempo di scansione
- 1 min 42 s a 3 mm, 10 m, senza texture
- Campo visivo
- 360° × 300°
Dove una superficie porta un valore approvato — una parete alta, uno stockpile fatturato — il Ray II su treppiede la registra a 1,9 mm a 10 m e si registra nel modello del Jet in Twins. Lo scanner mobile copre la miniera; lo scanner su treppiede mette la precisione topografica dove viene pagata.
Guarda una rampa rilevata dal veicolo durante la discesa e una galleria rilevata camminando verso il fronte, entrambe sulla griglia di miniera prima della fine del turno — prenota una demo per la tua squadra di rilievo.
Prenota una demoLe domande dei topografi
Quanto è preciso uno scanner in movimento rispetto a un treppiede?
Meno, per punto: ±10 mm sottoterra e ±15 mm in superficie per il Jet, contro 1,9 mm a 10 m per il Ray II fermo. La precisione dello scanner mobile è la precisione con cui sa dove si trovava; quella dello scanner su treppiede è dello strumento. La maggior parte delle miniere usa entrambi.
Cosa significa in pratica una deriva SLAM di ±0,03 %?
Su 1.000 m di galleria percorsa a piedi senza alcun controllo, l'errore di posizione è dell'ordine di 0,3 m; legando a una stazione ogni poche centinaia di metri è molto più piccolo. Per questo la camminata parte dal controllo e passa per le stazioni lungo il percorso.
Si può montare su un veicolo che già usiamo?
Sì. Il Jet è progettato per il montaggio su veicolo accanto alle altre modalità di impiego, così un mezzo leggero che percorre la cava o la rampa a ogni turno la registra a ogni turno.
E uno zaino in un impianto o in un'officina?
Il supporto a zaino serve esattamente a questo: una camminata in un impianto o lungo una galleria di nastri registra l'as-built a ±15 mm senza un solo stazionamento su treppiede.
Applicazioni correlate

Dicci dove porteresti uno scanner mobile
Descrivi le aree che rilevi di più e come si svolge oggi il rilievo. Uno specialista del settore minerario ti risponderà indicando quale modalità è adatta — a mano, a zaino o su veicolo — e quale precisione darebbe su quelle aree.