
LiDAR para minería
El LiDAR es una medición de distancia hecha con luz, millones de veces por segundo, y todo lo demás — SLAM, mapeo móvil, captura con dron, gemelos digitales — es una cuestión de cómo se mueve el sensor y qué se hace con los puntos. Las decisiones importan más que las siglas, porque cada una determina qué se mide y con qué precisión.
Siete temas a continuación: cuatro formas de capturar, tres cosas en las que se convierten los datos.
 Todo lo que está a la vistaHasta 1,9 millones de puntos por segundo en 360° × 290°: la superficie, no una muestra de ella.
 Posición a partir de la rocaEl SLAM mantiene ±0,03 % de deriva sin satélites, que es lo que hace que funcione bajo tierra.
 Precisión a una distancia declarada1,9 mm a 10 m sobre trípode; ±10 mm bajo tierra en movimiento. La distancia es parte de la cifra.
 Formatos abiertosLAS, LAZ y E57 — la nube de puntos llega al paquete que ya utiliza.
Métodos de captura
Cómo se mueve el sensor decide adónde puede llegar y con qué precisión lo registra.
Datos y entregables
En qué se convierten los puntos y cómo llegan a quienes los usan.
Por qué el método de captura importa más que el sensor
Dos escáneres LiDAR pueden llevar sensores similares y producir levantamientos completamente distintos, porque el levantamiento lo decide cómo se mueve el sensor. Un escáner sobre trípode permanece inmóvil mientras registra, así que cada punto se mide desde una posición conocida y la precisión es la del instrumento — 1,9 mm a 10 m para el Artec Ray II. Un escáner que se mueve tiene que saber dónde estaba para cada uno del millón de puntos que registró ese segundo, y cómo lo sabe — GNSS en superficie, SLAM contra la geometría bajo tierra — fija la precisión de todo lo que produce: ±15 mm en superficie y ±10 mm bajo tierra para el Artec Jet, con ±0,03 % de deriva de posición.
Ninguno es el mejor método; responden preguntas distintas. El escáner de trípode da geometría de calidad topográfica para la pared que se aprueba y el acopio que se factura. El escáner en movimiento cubre un frente a paso de persona, un camino de acarreo a velocidad de vehículo y un caserón desde un dron, en lugares donde nunca se puede estacionar un trípode. La mayoría de las operaciones usan ambos, y el flujo de nubes de puntos — registro, georreferenciación, limpieza, exportación como LAS, LAZ o E57 — es lo que convierte a los dos en un solo modelo que el paquete de planificación lee.
Medido, no afirmado
En qué se convierten los puntos
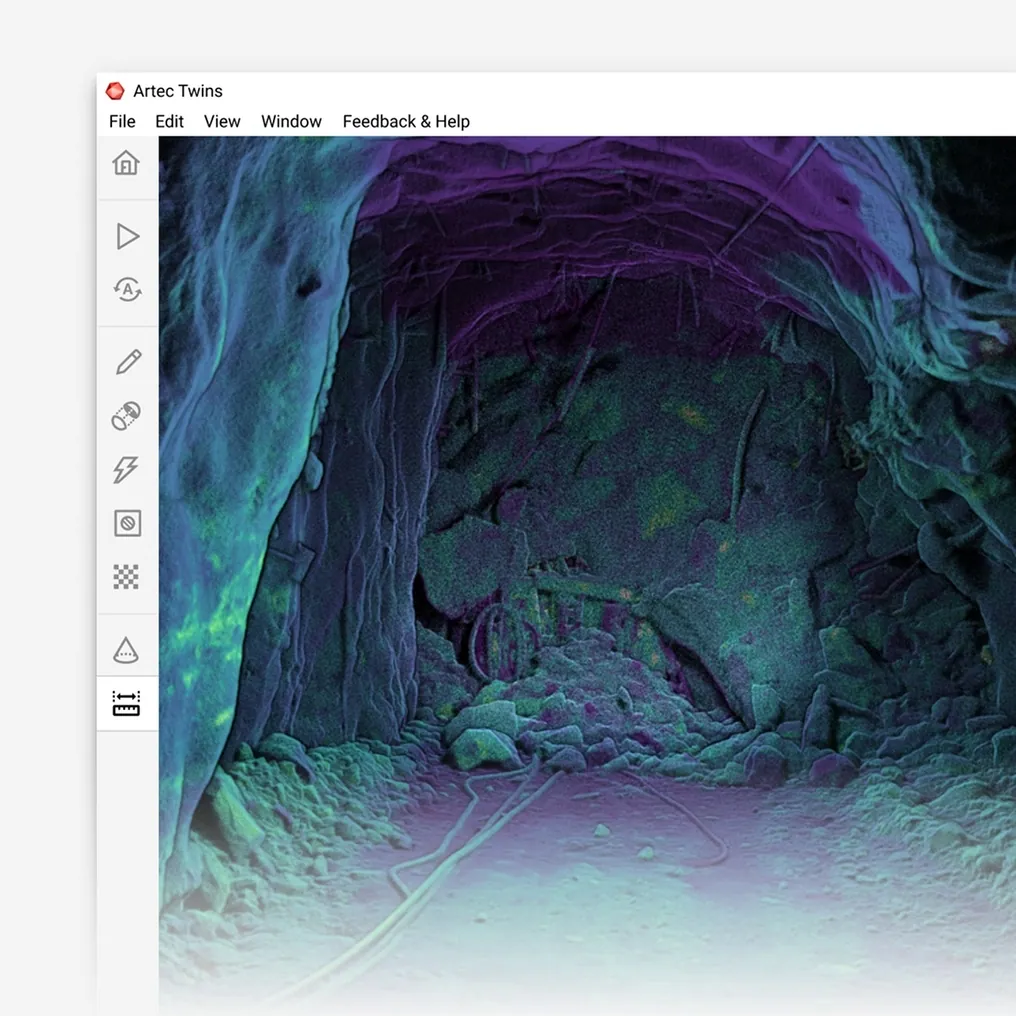

Un gemelo digital: La mina tal como es, actualizada cada vez que se escanea, para planificación, ventilación, rescate y el registro.

Volúmenes: Caserones, acopios, botaderos y disparos como sólidos cerrados, conciliados contra el plan.

Cambio: Dos épocas superpuestas: convergencia, movimiento de taludes, desgaste, a ±5 mm.

El modelo de planificación: LAS, LAZ y E57 a Vulcan, Deswik, Micromine, Surpac o Leapfrog, tal cual.
Vea un frente recorrido a pie, un caserón volado y una pared escaneada desde trípode registrados en un solo modelo y abiertos en su paquete de planificación — solicite una demo para sus equipos de topografía y técnicos.
Solicitar una demoPreguntas que surgen antes del primer trabajo
¿Cuál es la diferencia entre LiDAR y escaneo láser?
Ninguna que importe aquí: el LiDAR es el principio de medición — la distancia a partir del tiempo que tarda la luz en volver — y un escáner láser es un instrumento que lo usa. Las distinciones útiles son entre un escáner que permanece inmóvil mientras registra y uno que se mueve, y entre uno que se posiciona por GNSS y uno que se posiciona por SLAM.
¿Qué precisión tiene el LiDAR en minería?
Depende del método y de la distancia, por eso una cifra sin ambos no significa nada. Ray II sobre trípode: 1,9 mm a 10 m, 5,3 mm a 40 m. Jet en movimiento: ±10 mm bajo tierra, ±15 mm en superficie, con detección de cambios de ±5 mm entre escaneos. Cada uno tiene aquí su propia página.
¿El LiDAR funciona bajo tierra sin GPS?
Sí, por SLAM. El Jet construye su propia referencia a partir de la geometría que lo rodea y mantiene ±0,03 % de deriva de posición contra ella, así que una rampa o un caserón se levantan sin ninguna señal de superficie. El control topográfico vincula el modelo a la malla de mina.
¿El LiDAR puede volar?
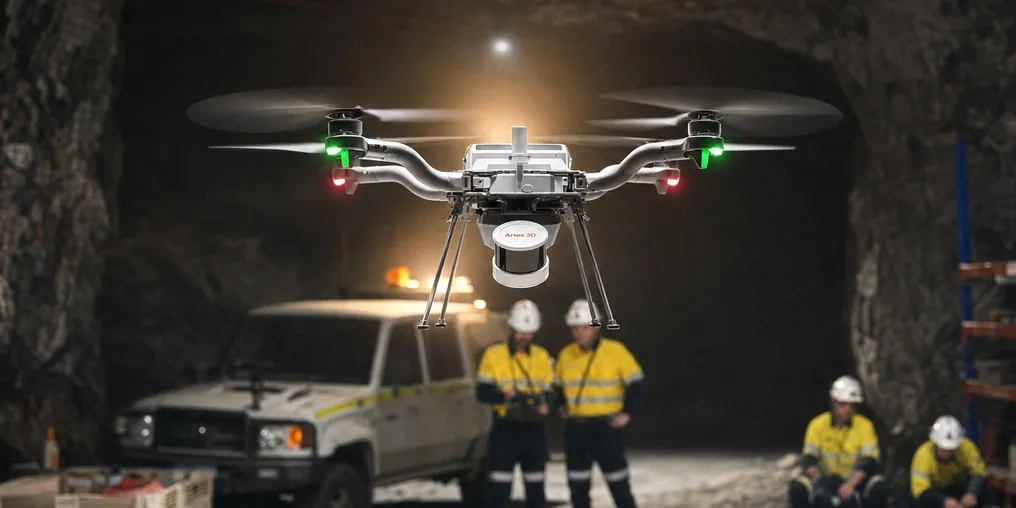
El Jet se monta en un dron que planifica su propia trayectoria de vuelo — incluso bajo tierra, en total oscuridad, evitando obstáculos tan finos como cables de 2 mm. Caserones, piques, piques de traspaso y labores antiguas son donde eso importa.
Qué sale, y si nuestro software lo lee
Nubes de puntos como LAS, LAZ y E57, y mallas estándar, desde Artec Twins. Maptek Vulcan, Deswik, Micromine, GEOVIA Surpac y Leapfrog los leen directamente.
¿Necesitamos LiDAR o un escáner portátil de luz estructurada?
Ambos, normalmente. El LiDAR — Jet y Ray II — cubre el terreno, las aberturas y la planta. El Artec Leo, un escáner portátil de luz estructurada, registra componentes a 0,1 mm: revestimientos, mantos, piezas. El hub de comparación de este sitio es donde se desarrolla esa elección.
Otras áreas de la topografía minera

Cuéntenos qué necesita que haga el LiDAR
Describa el activo, el acceso y dónde tienen que acabar los datos. Un especialista en minería le responderá con el método de captura que encaja — trípode, a pie, en vehículo o en vuelo — y la precisión que puede esperar de él.