
坑内の空洞・キャビティマッピング
空洞は、形状になるまでは計画上の問題です。ハングアップ、誰も使わないレベルの旧ストープ、ボーリング孔が貫通した空洞。計測されるまで、その周囲のあらゆる判断には余裕が取られ、その余裕は鉱石か安全のどちらかで払われます。
空洞に飛ばすか吊り降ろしたスキャナーがすべての壁を記録し、鉱山モデルの空白だった箇所に収まるソリッドを返します。
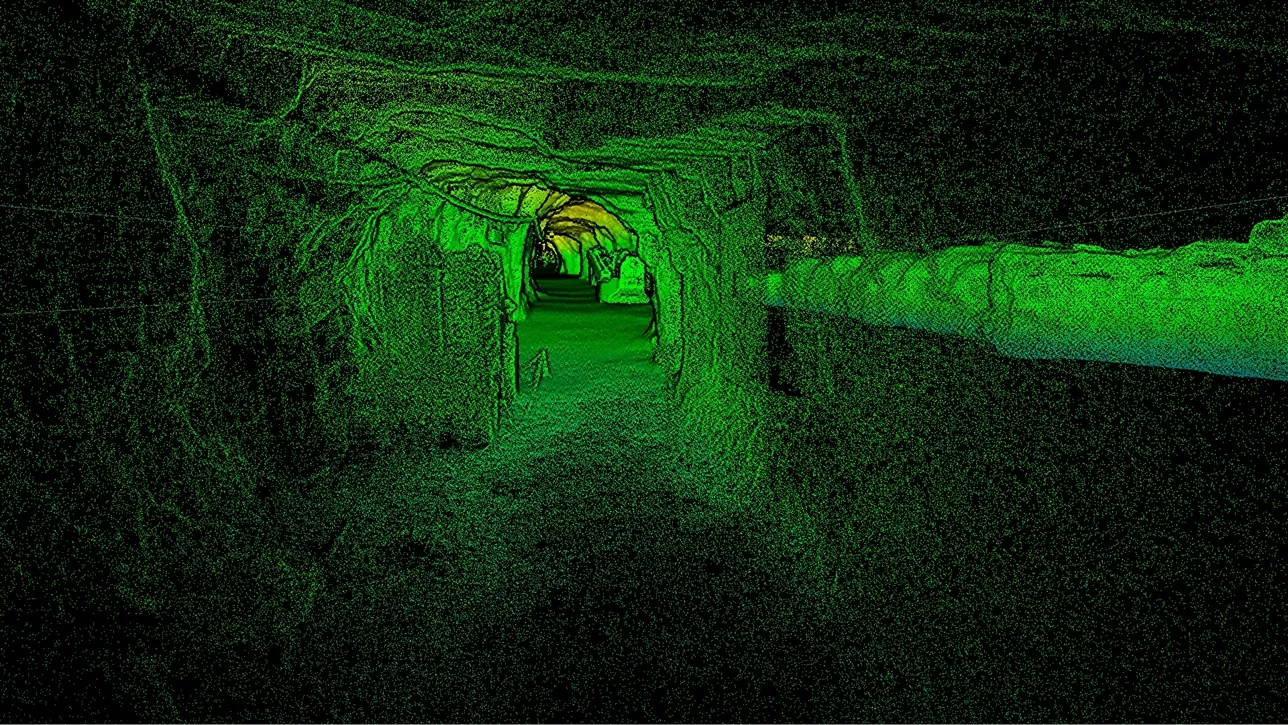
誰も入れない空洞をどうマッピングしますか
SLAM LiDARスキャナーを吊り降ろすか飛ばして入れます。GPS不要で自前の光を持ち、空洞全体を±10 mmで閉じたソリッドとして記録します。
 小さな開口部からボーリング孔、ブロウ、レイズがあればスキャナーを入れられます。
 空洞全体内側から360°×290°の視野で、推定に頼る遠い壁は残りません。
 信号は不要SLAMによる位置決めとLiDARの光。外部からスキャナーに届く必要のあるものはありません。
 鉱山モデルへVulcan、Deswik、Surpac上のハッチングされた不明領域を、ソリッドが置き換えます。
空洞が疑問符のままである理由
空洞を外側から計測する方法には、共通のひとつの限界があります。立っている場所から直線上にあるものしか見えないことです。開口部のブーム搭載レーザーは届く壁だけを記録して残りを見逃し、ボーリング孔に降ろすプローブは一軸に沿った断面しか与えません。鉱山モデルに入る空洞はそれらの読み値に当てはめた最適近似で、鉱山は一部が描かれただけの形状を避けて計画を立てます。
不確かな空洞を避けて計画することは、鉱石と時間を犠牲にします。背後の空洞が分からないために鉱柱は必要以上に広く残され、モデルの示す位置にないかもしれない形状から離隔を取るために開発坑道は再設計され、充填材の量は推定に基づいて発注されて、不足するか余ります。
空洞の内側にあるスキャナーには見通しの問題がありません。Artec Jetをポールやケージで開口部から吊り降ろすか、自ら経路を計画するドローンで飛ばして入れ、内側から空洞を記録します。床、側壁、天盤を±10 mmで、完全な暗闇の中で。Artec Twinsが取得データをソリッドとして閉じ、その形状は疑問符のあった場所に収まります。
開口部からモデル化されたソリッドへ
開口部が運用形態を決めます。その後の工程はすべて同じです。
- 1. 進入経路を決めるブロウ、レイズ、スキャナーが通る大きさのボーリング孔、ドローンサイズの開口部。それぞれに合う運用形態があります。
 2. 内側から取得Jetは360°×290°の視野で毎秒最大190万点を記録し、GPSなしでドリフトを±0.03%に保ちます。
 3. 坑道に位置合わせTwinsが空洞の取得データを周囲の開発坑道に結び付けるため、空洞は鉱山座標系に収まります。
 4. 閉じて計測点群は、体積、最大スパン、隣接するすべての掘削部までの距離を持つ閉じたソリッドになります。
 5. モデルを更新LAS、LAZ、E57とソリッドを採掘計画パッケージへ。ハッチングされた不明領域が計測済みの形状になります。
この作業に適したスキャナー
内部に入ることが作業のすべてなので、送り込むために作られた機器を使います。

Artec Jet
- 最適な用途
- スキャナーやドローンが通れる開口部のあるあらゆる空洞
- 種別
- マルチモーダルSLAM LiDAR
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 測定範囲
- 0.5〜300 m
- 位置ドリフト
- ±0.03%
- 運用形態
- ハンドヘルド、バックパック、ポール、ドローン、車両、ケージ、ロボット
Jetは1.57 kg、IP65で、GPSも照明も必要としません。だからこそポールで吊り降ろし、ケージで降ろし、開口部から空洞へ飛ばせます。内側では360°×290°の視野ですべてを±10 mmで記録し、坑道に戻れば取得データは開発坑道に位置合わせされ、体積を持つソリッドとして閉じられます。

Artec Ray II
- 最適な用途
- 何も送り込めない場合に、開口部から見える範囲を測量グレードで
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
空洞がブロウや坑道から見通せて、何も送り込めない場合、Ray IIが開口部の三脚から見通せるすべてを10 mで1.9 mmで記録します。周囲の開発坑道も測量グレードで固定するため、内側からのJetの取得データは既知の基準系に位置合わせされます。
未知の空洞が、体積と離隔距離を持つ計測済みソリッドとして鉱山モデルに収まる様子をご覧ください。計画チーム向けのデモをご予約ください。
デモを予約する測量士からよくあるご質問
スキャナーに必要な開口部の最小サイズは
Jetは1.57 kgと小型で、ブロウやレイズからポールやケージで吊り降ろせます。ドローンには飛び抜けられる開口部が必要です。スペシャリストが、貴社の開口部に合う運用形態をご提案します。
空洞内に照明や信号は必要ですか
どちらも不要です。LiDARは自前の光を持ち、SLAMは形状から位置を得るため、外部からスキャナーに届く必要のあるものはありません。空洞の中で他に何も機能しなくても、スキャンは同じように行えます。
体積の精度はどの程度ですか
面は坑内で±10 mmで記録され、ソリッドは数点の読み値に当てはめるのではなく、その面から閉じられます。体積の誤差は空洞のどれだけを取得できたかで決まり、内側からなら、そのすべてです。
同じ空洞を後から再スキャンできますか
はい。2回の取得データの比較にこそ±5 mmの変化検出が生きます。拡大している空洞は、計測時期の間の色分けされた差分面として現れます。

マッピングが必要な空洞についてお聞かせください
空洞、その発見経緯、そこへの進入経路をお知らせください。鉱業のスペシャリストが、開口部に合う運用形態と、取得データが貴社のモデルにもたらすものをお返しします。