
LiDAR para mineração
LiDAR é uma medição de distância feita com luz, milhões de vezes por segundo, e tudo o resto — SLAM, mapeamento móvel, captura por drone, gémeos digitais — é uma questão de como o sensor é movido e do que se faz com os pontos. As escolhas importam mais do que as siglas, porque cada uma decide o que é medido e com que precisão.
Sete temas abaixo: quatro formas de capturar, três coisas em que os dados se transformam.
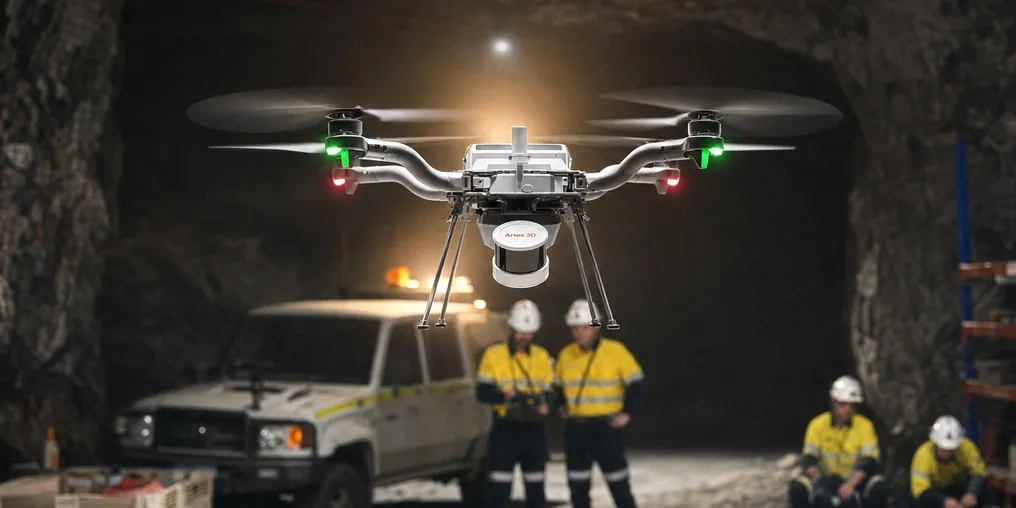
 Tudo o que está à vistaAté 1,9 milhões de pontos por segundo em 360° × 290°: a superfície, não uma amostra dela.
 Posição a partir da rochaO SLAM mantém ±0,03 % de deriva sem satélites, e é isso que o faz funcionar no subsolo.
 Precisão a um alcance declarado1,9 mm a 10 m em tripé; ±10 mm no subsolo em movimento. O alcance faz parte do número.
 Formatos abertosLAS, LAZ e E57 — a nuvem de pontos chega ao pacote que já usa.
Métodos de captura
A forma como o sensor se move decide o que alcança e com que precisão o regista.
Dados e entregáveis
Em que se transformam os pontos e como chegam às pessoas que os usam.
Por que razão o método de captura importa mais do que o sensor
Dois scanners LiDAR podem ter sensores semelhantes e produzir levantamentos totalmente diferentes, porque o levantamento é decidido pela forma como o sensor se move. Um scanner em tripé fica parado enquanto regista, pelo que cada ponto é medido a partir de uma posição conhecida e a precisão é a do instrumento — 1,9 mm a 10 m para o Artec Ray II. Um scanner que se move tem de saber onde estava para cada um do milhão de pontos que registou nesse segundo, e a forma como o sabe — GNSS à superfície, SLAM contra a geometria no subsolo — define a precisão de tudo o que produz: ±15 mm à superfície e ±10 mm no subsolo para o Artec Jet, com ±0,03 % de deriva de posição.
Nenhum é o melhor método; respondem a perguntas diferentes. O scanner em tripé dá geometria com qualidade topográfica para a parede que é aprovada e a pilha que é faturada. O scanner em movimento cobre uma galeria a passo de marcha, uma estrada de transporte à velocidade de um veículo e um realce a partir de um drone, em sítios onde um tripé nunca pode ser estacionado. A maioria das operações usa os dois, e o fluxo de trabalho da nuvem de pontos — registo, georreferenciação, limpeza, exportação em LAS, LAZ ou E57 — é o que transforma ambos num único modelo que o pacote de planeamento lê.
Medido, não afirmado
Em que se transformam os pontos
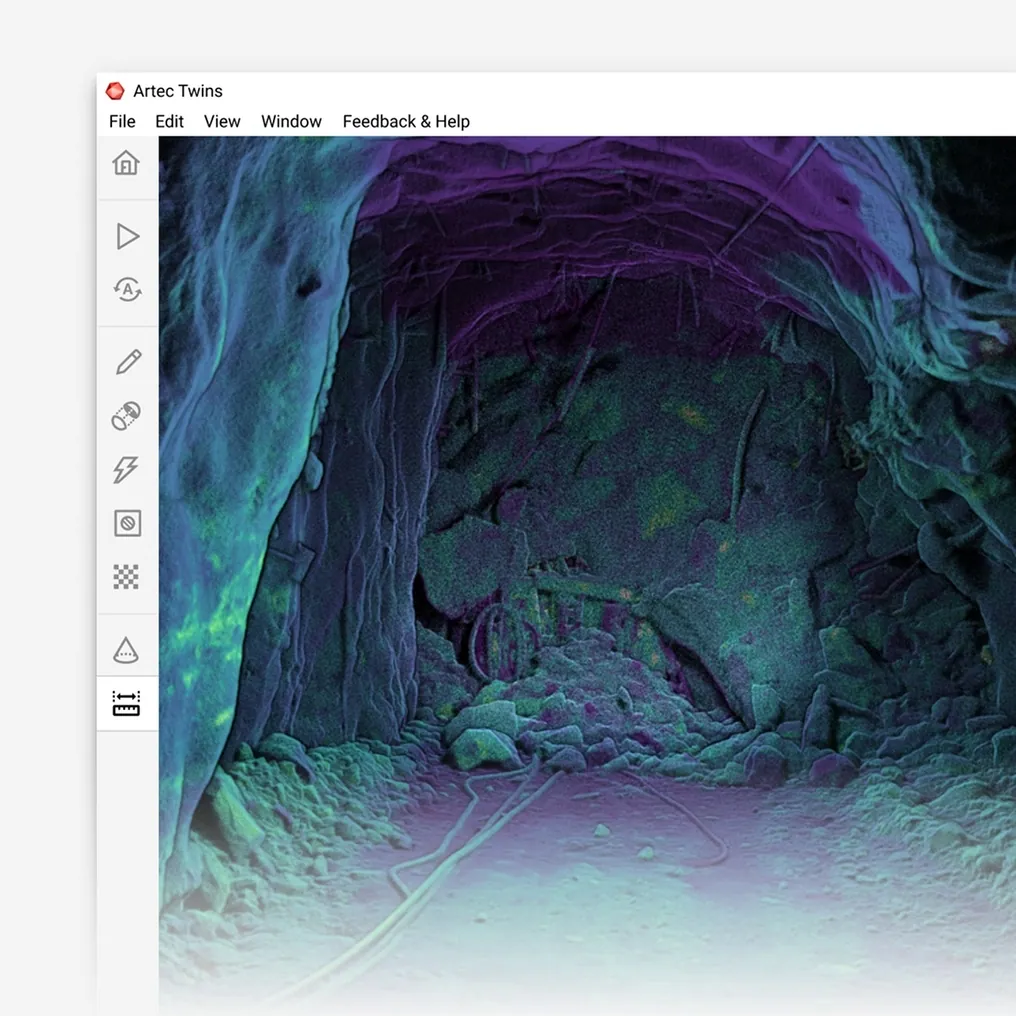

Um gémeo digital: A mina tal como é, atualizada sempre que é digitalizada, para o planeamento, a ventilação, o salvamento e o registo.

Volumes: Realces, pilhas, escombreiras e desmontes como sólidos fechados, reconciliados contra o plano.

Alteração: Duas épocas sobrepostas: convergência, movimento de taludes, desgaste, a ±5 mm.

O modelo de planeamento: LAS, LAZ e E57 para o Vulcan, Deswik, Micromine, Surpac ou Leapfrog, tal como estão.
Veja uma galeria percorrida a pé, um realce sobrevoado e uma parede digitalizada de tripé registados num só modelo e abertos no seu pacote de planeamento — marque uma demo para as suas equipas de topografia e técnicas.
Marcar uma demoPerguntas que surgem antes do primeiro trabalho
Qual é a diferença entre LiDAR e digitalização laser?
Nenhuma que importe aqui: LiDAR é o princípio de medição — a distância a partir do tempo que a luz leva a regressar — e um scanner laser é um instrumento que o utiliza. As distinções úteis são entre um scanner que fica parado enquanto regista e um que se move, e entre um que se posiciona por GNSS e um que se posiciona por SLAM.
Qual é a precisão do LiDAR na mineração?
Depende do método e do alcance, e é por isso que um número sem qualquer deles não significa nada. Ray II num tripé: 1,9 mm a 10 m, 5,3 mm a 40 m. Jet em movimento: ±10 mm no subsolo, ±15 mm à superfície, com deteção de alterações de ±5 mm entre digitalizações. Cada um tem aqui a sua própria página.
O LiDAR funciona no subsolo sem GPS?
Sim, por SLAM. O Jet constrói a sua própria referência a partir da geometria à sua volta e mantém ±0,03 % de deriva de posição em relação a ela, pelo que uma rampa ou um realce é levantado sem qualquer sinal da superfície. O controlo topográfico liga o modelo à malha da mina.
O LiDAR pode voar?
O Jet monta-se num drone que planeia o seu próprio percurso de voo — incluindo no subsolo, em escuridão total, evitando obstáculos tão finos como cabos de 2 mm. Realces, poços, chaminés de minério e trabalhos antigos são onde isso importa.
O que sai, e o nosso software lê-o?
Nuvens de pontos como LAS, LAZ e E57, e malhas padrão, a partir do Artec Twins. O Maptek Vulcan, Deswik, Micromine, GEOVIA Surpac e Leapfrog leem-nos diretamente.
Precisamos de LiDAR ou de um scanner portátil de luz estruturada?
Ambos, normalmente. O LiDAR — Jet e Ray II — cobre o terreno, as aberturas e a instalação. O Artec Leo, um portátil de luz estruturada, regista componentes a 0,1 mm: revestimentos, mantos, peças. A secção de comparação deste site é onde essa escolha é trabalhada.
Outras áreas da topografia mineira

Diga-nos o que precisa que o LiDAR faça
Descreva o ativo, o acesso e onde os dados têm de acabar. Um especialista em mineração responderá com o método de captura adequado — tripé, a pé, de veículo ou em voo — e a precisão que pode esperar dele.