
Rilievo di tunnel, gallerie e fronti di avanzamento
Il rilievo della galleria è l'unico lavoro che si ripete a ogni ciclo e blocca ogni ciclo. Il fronte non può essere tracciato, il profilo non può essere verificato e l'avanzamento non può essere contabilizzato finché il topografo non è arrivato, si è stazionato e ha battuto la volata.
Percorsa con uno scanner SLAM, la stessa galleria viene registrata per intero — platea, pareti e volta — al passo della camminata, senza stazionamento dello strumento e senza attese per la squadra.
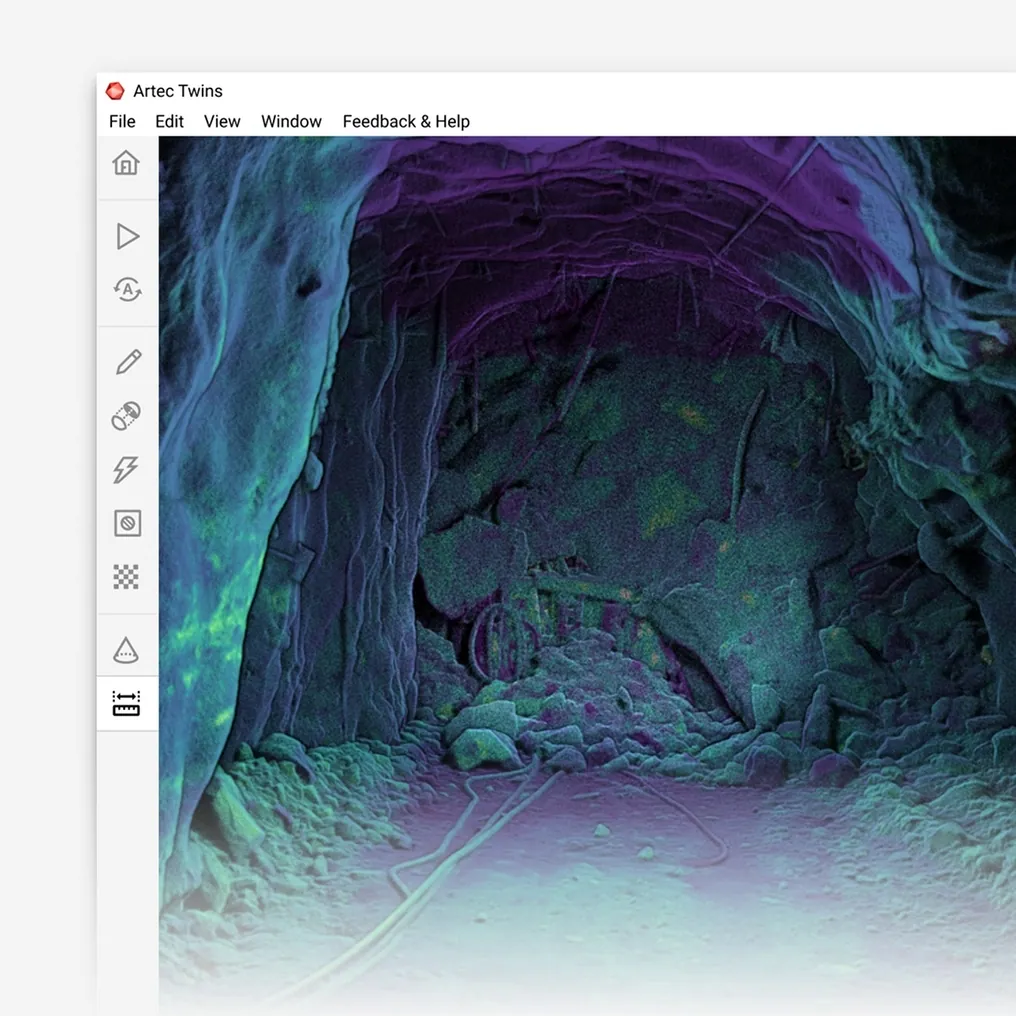
Quanto velocemente si rileva una galleria con uno scanner 3D?
A passo d'uomo: uno scanner LiDAR SLAM registra il profilo completo di una galleria a ±10 mm mentre l'operatore la percorre, senza stazionamento, senza orientamento e senza GPS.
 A passo d'uomoNessuna stazione, nessuna messa in bolla, nessun orientamento all'indietro; il rilievo dura quanto la camminata.
 L'intero profiloPlatea, pareti e volta a ogni metro, non una dozzina di punti per volata.
 ±0,03 % di derivaPosizione mantenuta dalla roccia, legata al controllo dove il controllo esiste.
 Prenotato nello stesso turnoAvanzamento, profilo e as-built nel pacchetto di pianificazione prima della volata successiva.
Perché la galleria aspetta il topografo
Un rilievo convenzionale è una sequenza: portare lo strumento all'ultima stazione, stazionare, mettere in bolla, orientare, battere il fronte e il profilo, avanzare, ripetere. Ogni stazionamento costa minuti e la volata ne costa diversi, e la squadra di coltivazione resta ferma nel frattempo perché il fronte non può essere tracciato finché il rilievo non è pronto. Su un intero parco di sviluppo, le ore che una galleria passa in attesa del rilievo sono una frazione reale del ciclo.
Anche ciò che ne esce è scarso. Una volata è descritta dai punti battuti dal topografo — un asse, alcuni punti di profilo, la posizione del fronte. L'as-built che si accumula da anni di questo è un wireframe di punti scelti, e una domanda successiva su un tratto di galleria — il suo vero profilo, dove passerà una tubazione, se la volta è cambiata — rimanda qualcuno indietro con lo strumento.
Uno scanner LiDAR SLAM registra la galleria mentre l'operatore la percorre. Artec Jet mantiene ±0,03 % di deriva di posizione senza stazionamento e senza GPS, legandosi al controllo topografico ovunque si attraversi una stazione, e registra il profilo completo a ±10 mm — fino a 1,9 milioni di punti al secondo su un campo visivo di 360° × 290°. La galleria si rileva nel tempo che serve a camminare fino al fronte e tornare, e l'as-built è la superficie completa, esportata come LAS, LAZ o E57 in Vulcan, Deswik o Surpac nello stesso turno.
Una passeggiata, la volata contabilizzata
Il rilievo è finito quando finisce la camminata.
 1. Partire dal controlloIniziare la camminata da una stazione nota, così l'acquisizione porta la griglia di miniera dal primo metro.
- 2. Percorrere la galleriaA mano o su zaino, Jet registra platea, pareti e volta fino al fronte a passo d'uomo, con qualunque luce ci sia.
 3. RegistrareArtec Twins lega l'acquisizione alle stazioni attraversate e al rilievo precedente.
- 4. Sezionare e verificareProfilo a ogni metro rispetto al progetto; posizione del fronte e avanzamento della volata.
- 5. PrenotaloAvanzamento, profilo e as-built in crescita nel pacchetto di pianificazione come LAS, LAZ o E57.
Quale scanner per questo lavoro
Una galleria si percorre a piedi, quindi il dispositivo è quello che rileva camminando.

Artec Jet
- Ideale per
- Ogni galleria, avanzamento e rampa — a piedi o su veicolo
- Tipo
- LiDAR SLAM multimodale
- Precisione fino a
- ±10 mm sottoterra, ±15 mm in generale
- Rilevamento delle variazioni
- ±5 mm
- Portata
- 0,5–300 m
- Deriva di posizione
- ±0,03 %
- Modalità di impiego
- A mano, zaino, asta, drone, veicolo, gabbia, robot
Jet è uno scanner LiDAR SLAM da 1,57 kg che registra l'intera galleria mentre viene trasportato lungo di essa, senza stazionamento tra l'imbocco e il fronte. La deriva di ±0,03 % mantiene reale il rilievo tra le stazioni, la precisione di ±10 mm copre profilo e avanzamento, e 16 ore di acquisizione a bordo coprono un intero turno di gallerie. Su un veicolo rileva la rampa durante la discesa.

Artec Ray II
- Ideale per
- Scavi che richiedono un profilo a precisione topografica: imbocchi, stazioni, camere, punti di raccordo
- Tipo
- Laser stazionario a lungo raggio, su treppiede
- Precisione fino a
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Rumore di misura
- 0,4 mm a 10 m
- Portata
- 0,5–130 m
- Tempo di scansione
- 1 min 42 s a 3 mm, 10 m, senza texture
- Campo visivo
- 360° × 300°
Dove uno scavo deve essere esatto al millimetro — una camera di frantumazione, una stazione di pozzo, un imbocco, il raccordo di un nastro trasportatore — Ray II su treppiede lo registra a 1,9 mm a 10 m in meno di due minuti per stazione, e il rilievo Jet a piedi si registra su di esso.
Vedi una galleria rilevata dalla platea alla volta nel tempo che serve a camminare fino al fronte — prenota una demo per la tua squadra di rilievo dello sviluppo.
Prenota una demoLe domande dei topografi di sviluppo
Come resta sulla griglia di miniera senza stazionamenti?
Lo SLAM mantiene ±0,03 % di deriva di posizione dalla geometria della roccia, e l'acquisizione si lega al controllo topografico ovunque si attraversi una stazione. Una galleria tra due stazioni è vincolata da entrambe; il controllo viene usato, non sostituito.
±10 mm sono sufficienti per il rilievo di una galleria?
Per profilo rispetto al progetto, posizione del fronte e avanzamento, sì — e vale per l'intera superficie anziché per una dozzina di punti. Dove un punto specifico richiede precisione topografica, quel punto viene comunque battuto; la scansione dà tutto ciò che gli sta attorno.
Può essere usato da un veicolo?
Sì. Jet si monta su un veicolo oltre a essere portato a mano, così una rampa o una lunga galleria di trasporto si rilevano di passaggio senza fermarsi.
Cosa vede la squadra di coltivazione?
Un profilo e una posizione del fronte prima della volata successiva, invece di un'attesa. La scansione finisce con la camminata, e la sezione rispetto al progetto è disponibile non appena l'acquisizione è registrata.
Applicazioni correlate

Parlaci delle tue gallerie di sviluppo
Descrivete il numero di gallerie, il ciclo e come si svolge oggi il rilievo. Uno specialista del settore minerario vi risponderà con cosa cambierebbe nel ciclo un rilievo a piedi e come l'as-built arriva nel vostro pacchetto.